


こんにちは、GMO AIR編集部です。この特集では、中島聡さんにフィジカルAIとロボティクスの最新動向をご紹介いただき、GMO AIR編集部が技術の背景や仕組みをわかりやすく解説します。第1回では、3Dプリンタと磁石でロボットハンドの皮膚を作る触覚センサー「eFlesh」を取り上げました。第2回となる今回も、現在研究開発が活発な触覚センサーの話題で、中島さんが紹介したTeslaの立体的な触覚センサーに関する特許出願を取り上げます。
中島聡さん
早稲田大学大学院理工学研究科修了後、NTTの研究所に勤務。その後、マイクロソフトに入社し、Windows 95やInternet Explorerの開発に携わる。2000年に独立し、ソフトウェア企業を創業。現在もメルマガなどを通じて最新技術を発信している。人型ロボットはAI次第で何でもこなせる機械になり、そこから先はソフトの勝負になるとみて、フィジカルAIとロボティクスに注目している。
3行でわかるこの記事
- Teslaが出願した、ロボットハンドなどの曲面に沿わせる、検知点を多数並べた柔らかく立体的な触覚センサーの特許出願が公開された。
- 平らなフィルムに電極を作って熱成形で曲げる製法と、立体に成形した曲面に電極を載せる製法の2つのアプローチが示されている。
- 手から体の表面までを触覚の皮膚で覆う方向性がうかがえるが、公開された出願であり特許の成立やOptimusへの搭載が決まったわけではない。
1. Teslaは車の会社?
Teslaといえば、電気自動車のメーカーという印象を持つ読者が多いだろう。だが同社は年次報告書で、自らを「AIを現実の世界へ持ち込むこと」に注力する企業と位置づけている。自動運転技術で培った知見を応用し、汎用の自律型人型ロボット「Optimus」の開発を進めているのもその一環だ。
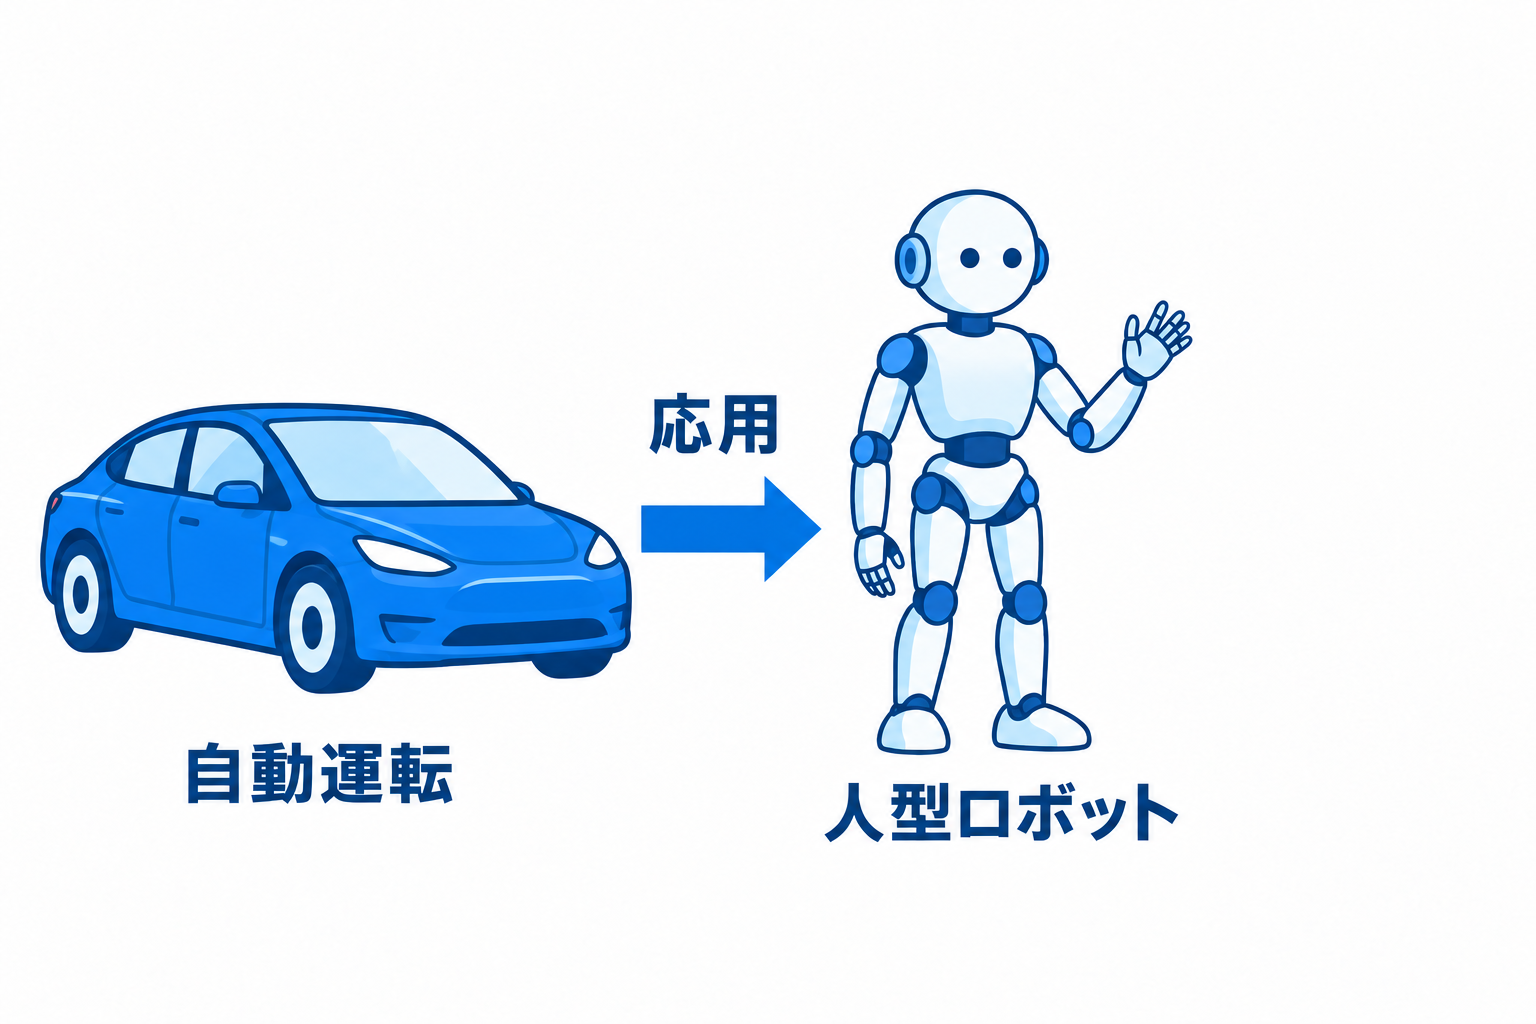
そのTeslaが出願した触覚センサーに関する特許出願が、2026年10月8日に公開された。名称は「柔らかく曲がる3次元のアレイ型※1触覚センサー、複数の検知方式と量産しやすい製法」である。公開された文書では、人型ロボットの皮膚やロボットハンドなどの曲面に沿わせる触覚センサーの技術が示されている。電気自動車の枠を超え、AIを現実の世界へ持ち込もうとする同社は、なぜいまロボットの「触覚」に着目しているのだろうか。
※1 アレイ型:触れたことを捉える検知点を、多数並べた形。
2. なぜ曲面に沿うセンサーが必要か
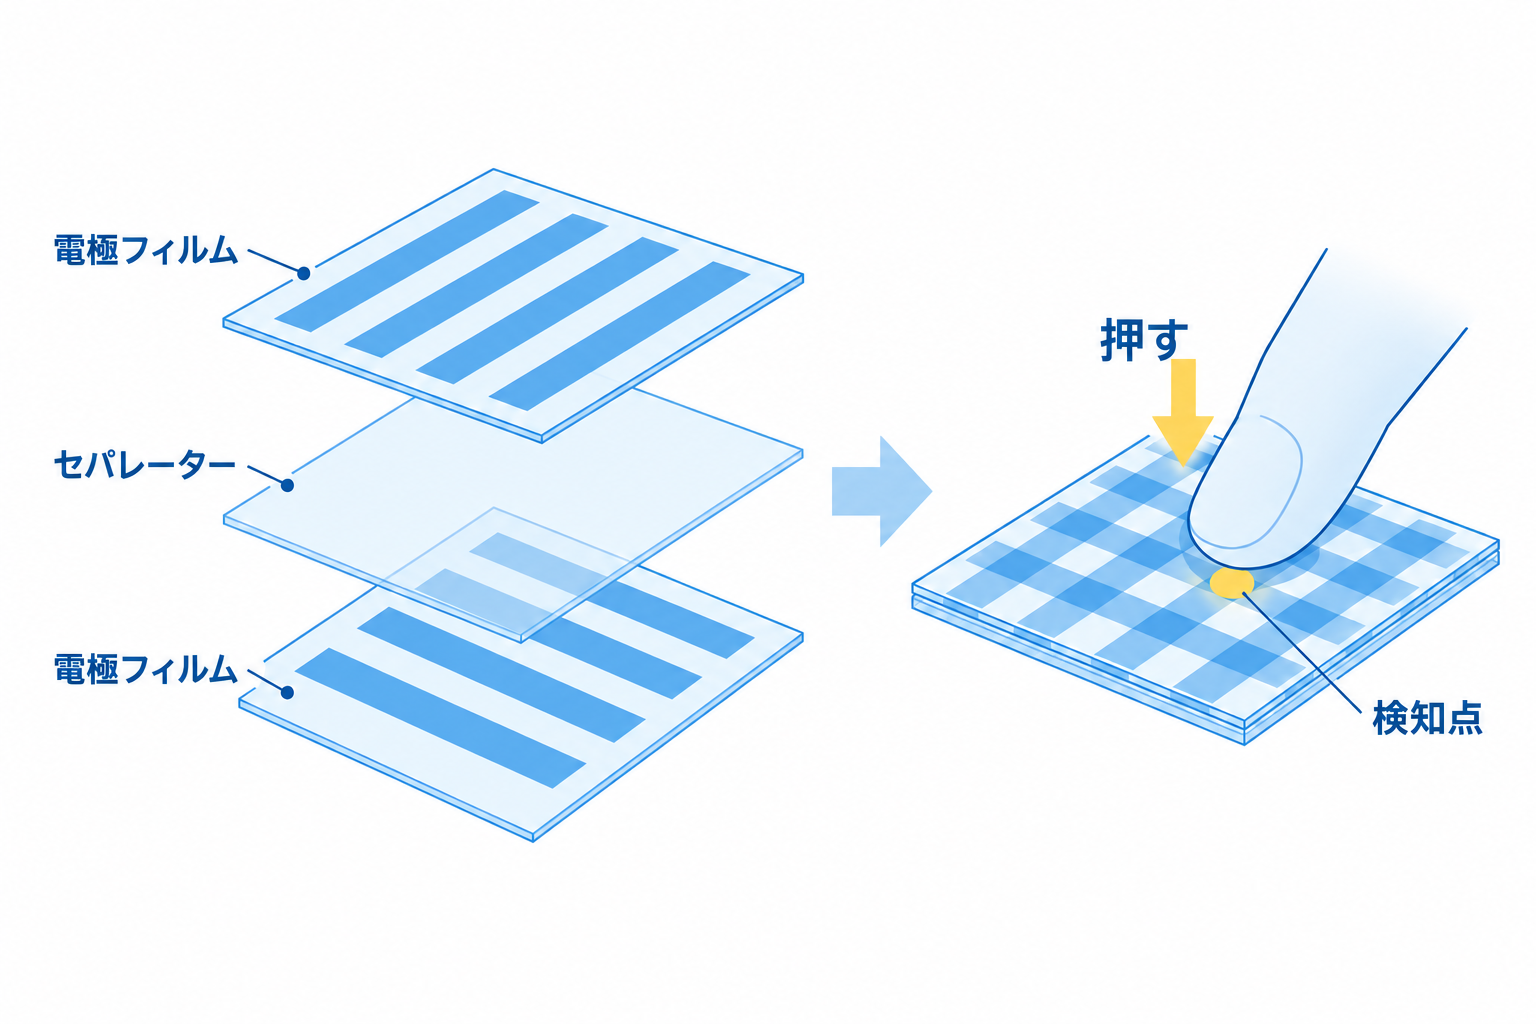
触覚センサーは、ロボットが物に触れた際の表面の力や接触、圧力を検知する仕組みである。今回の特許出願に示されたセンサーでは、電極を形成した2枚のフィルムの間にセパレーター※2を挟み、上下の電極が重なり合う点ごとに押されたことを捉える。方式としては、電極同士が近づくことによる静電容量※3の変化、または変形による電気抵抗の変化のどちらかを検出する。
※2 セパレーター:上下の電極を隔てる柔らかい層。
※3 静電容量:2枚の電極の間にためられる電気の量を表す値。電極同士の距離が変わると変化する。
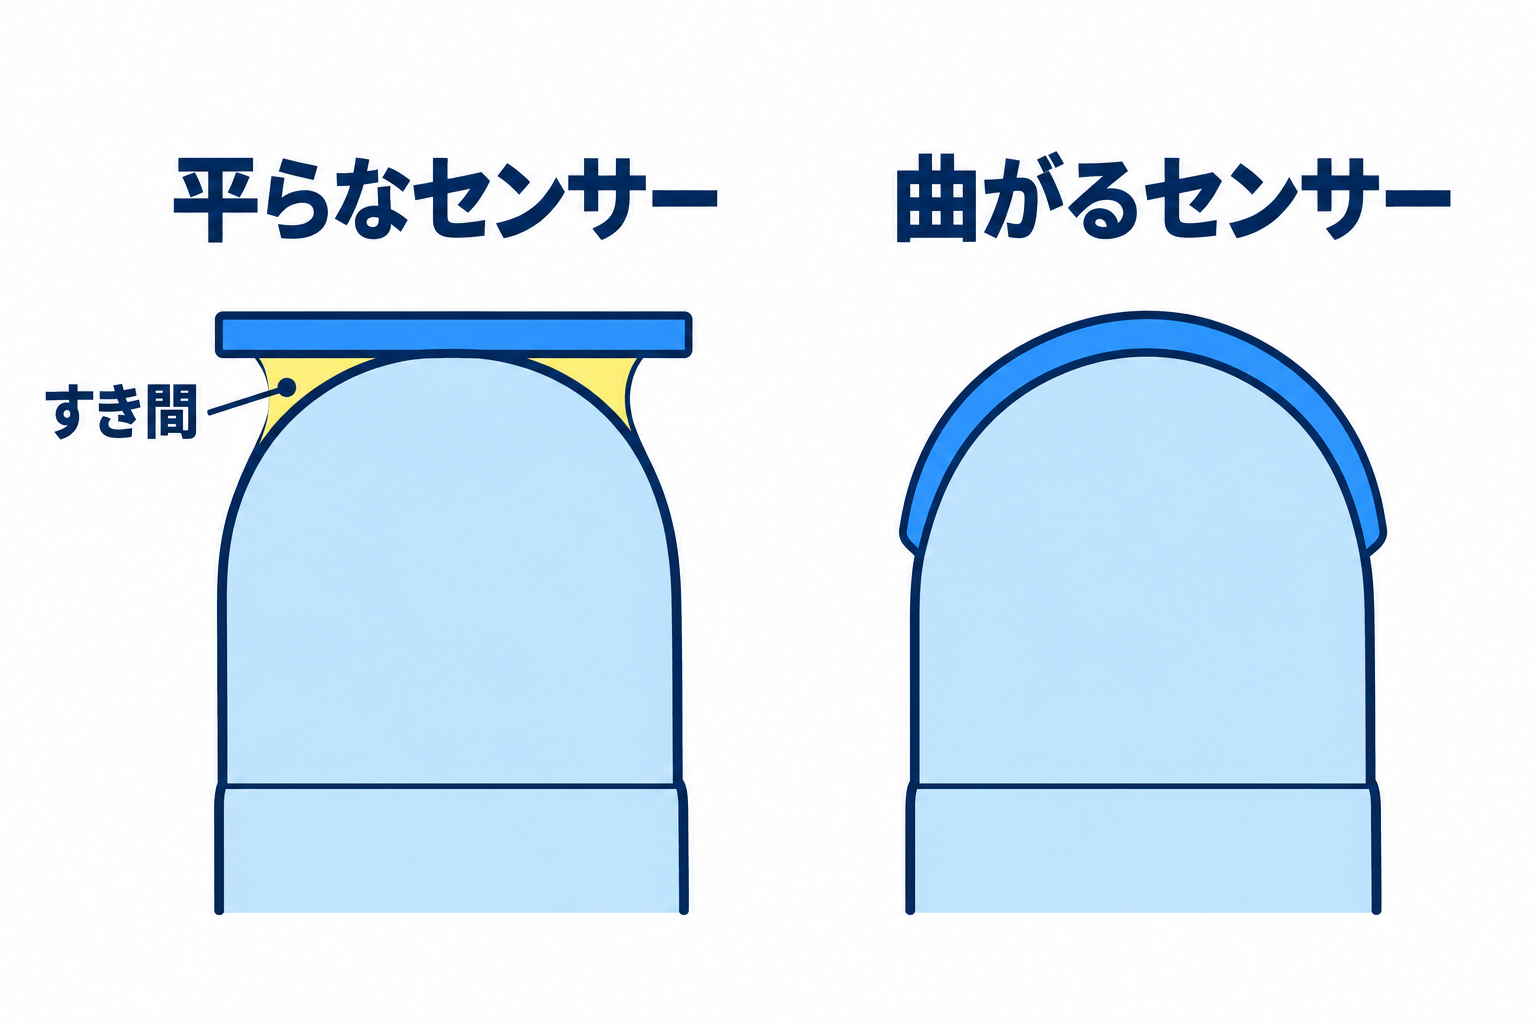
しかし、従来の触覚センサーは硬くて平らなものが多く、ロボットの手先や手のひらのような曲面には沿わせられなかった。曲面に沿わないままでは、感度が低下したり、接触や力の検知が不確かになったりすることがある。一方で、既存の柔らかいセンサーは機械的な安定性が足りないという課題を抱えていた。自律ロボットが広がるにつれ、ロボットの形に沿う触覚センサーが求められている。
3. 平らなセンサーをどう手の形に合わせるのか
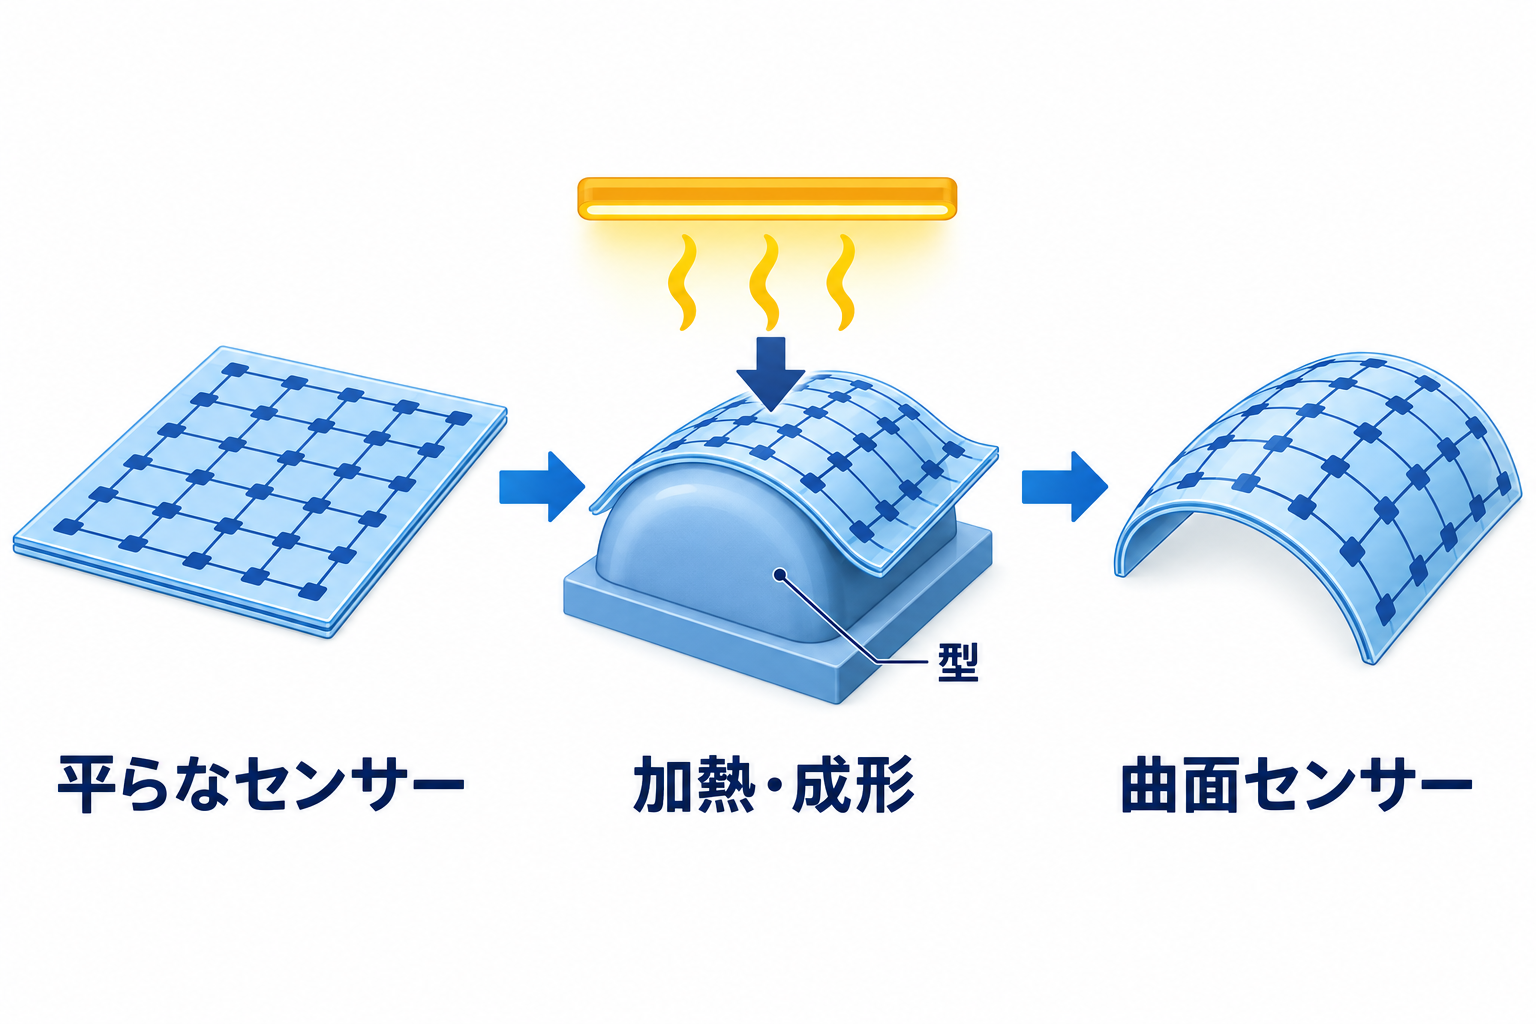
特許出願では、立体的なセンサーを作る方法として大きく2つのアプローチが示されている。1つ目は、平らなフィルムの状態で電極を作り、後から曲げる方法だ。TPU※4などのフィルムに銀やカーボンの導電インク※5で電極を形成して重ね合わせ、加熱して型に押し当てる熱成形によって、指や手のひらの形へと加工する。曲げた後も上下の電極が向かい合ったまま保たれ、立体になってもセンサーとして働くことが要点となる。
※4 TPU:熱可塑性ポリウレタン。温めると柔らかくなり、冷えるとその形を保つ樹脂。
※5 導電インク:電気を通すインク。
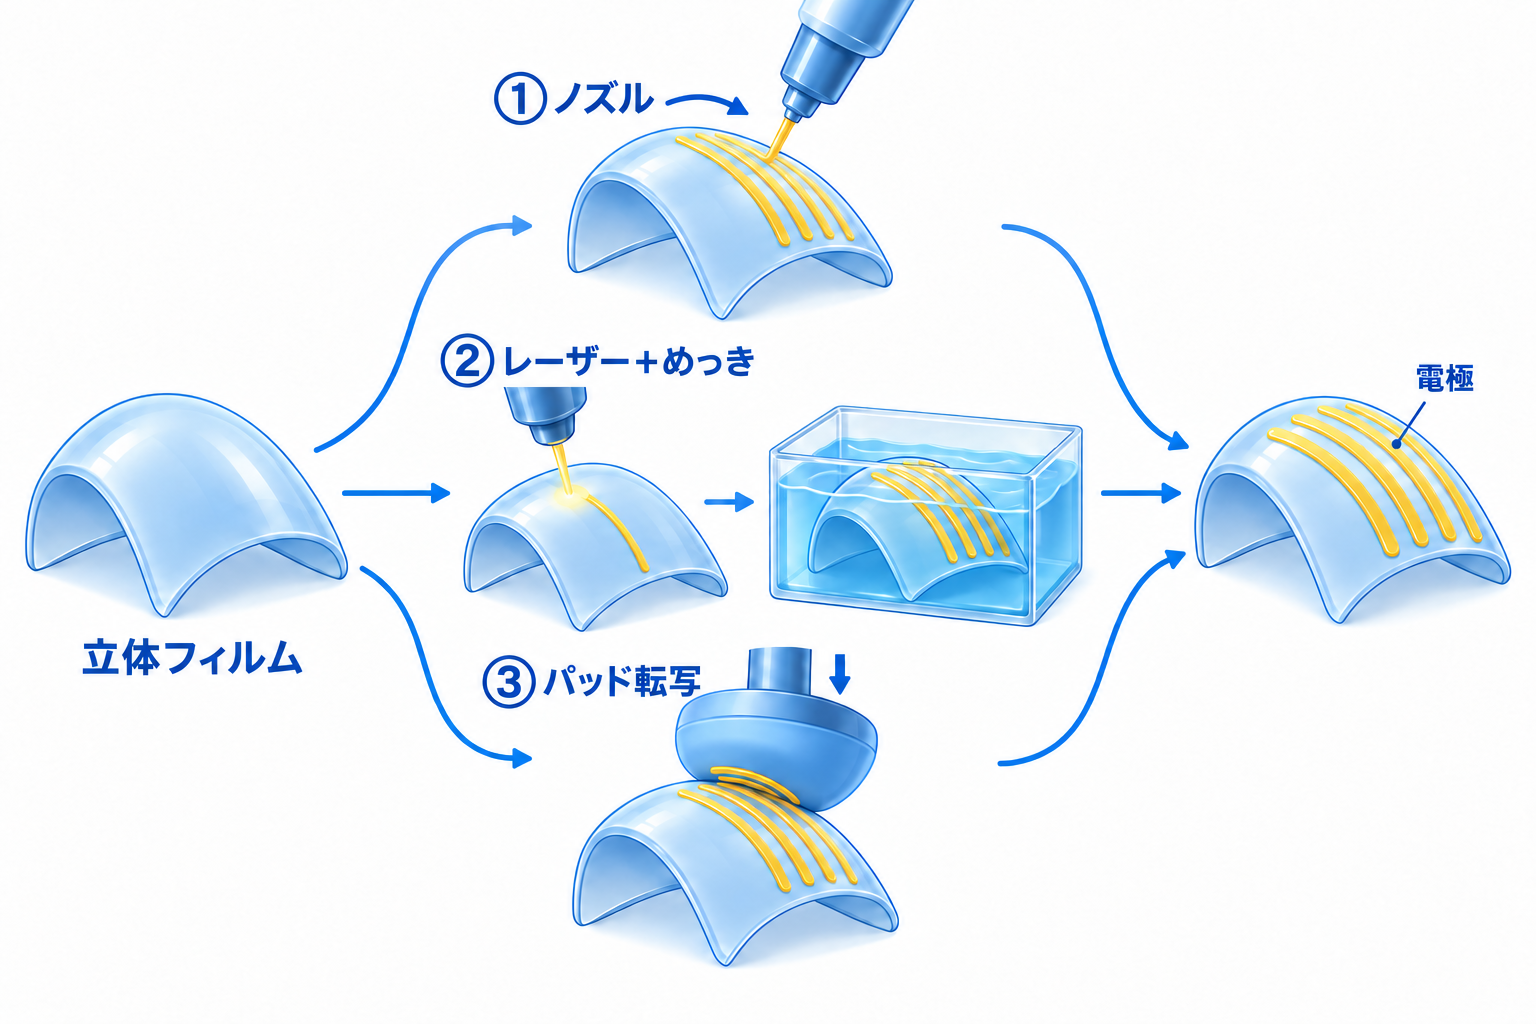
もう1つは、あらかじめ立体に成形したフィルムの曲面上に電極を載せる方法である。①3Dプリンタのようなノズルで導電インクを描く手法、②レーザーで表面を処理してめっき※6する手法、③シリコーンのパッドでインクを転写する手法のいずれかを用いて電極を形成する。
※6 めっき:液に浸けて、表面に金属の膜を付ける加工。
4. 特許出願から見えるTesla Optimusが向かう未来
特許の図1では、ロボットハンドの親指や手のひら、人差し指にセンサーが配置されている。本文には、人型ロボットの外装に沿わせて触覚の「皮膚」として使えることや、ロボットや自動運転車などを覆う柔らかい「皮膚」の層に組み込めると記されている。名称に「量産しやすい製法」とある点も含めると、人型ロボットOptimusを開発するTeslaが、手から体の表面までを触覚で覆う方向を描いていると読み解くことができる。
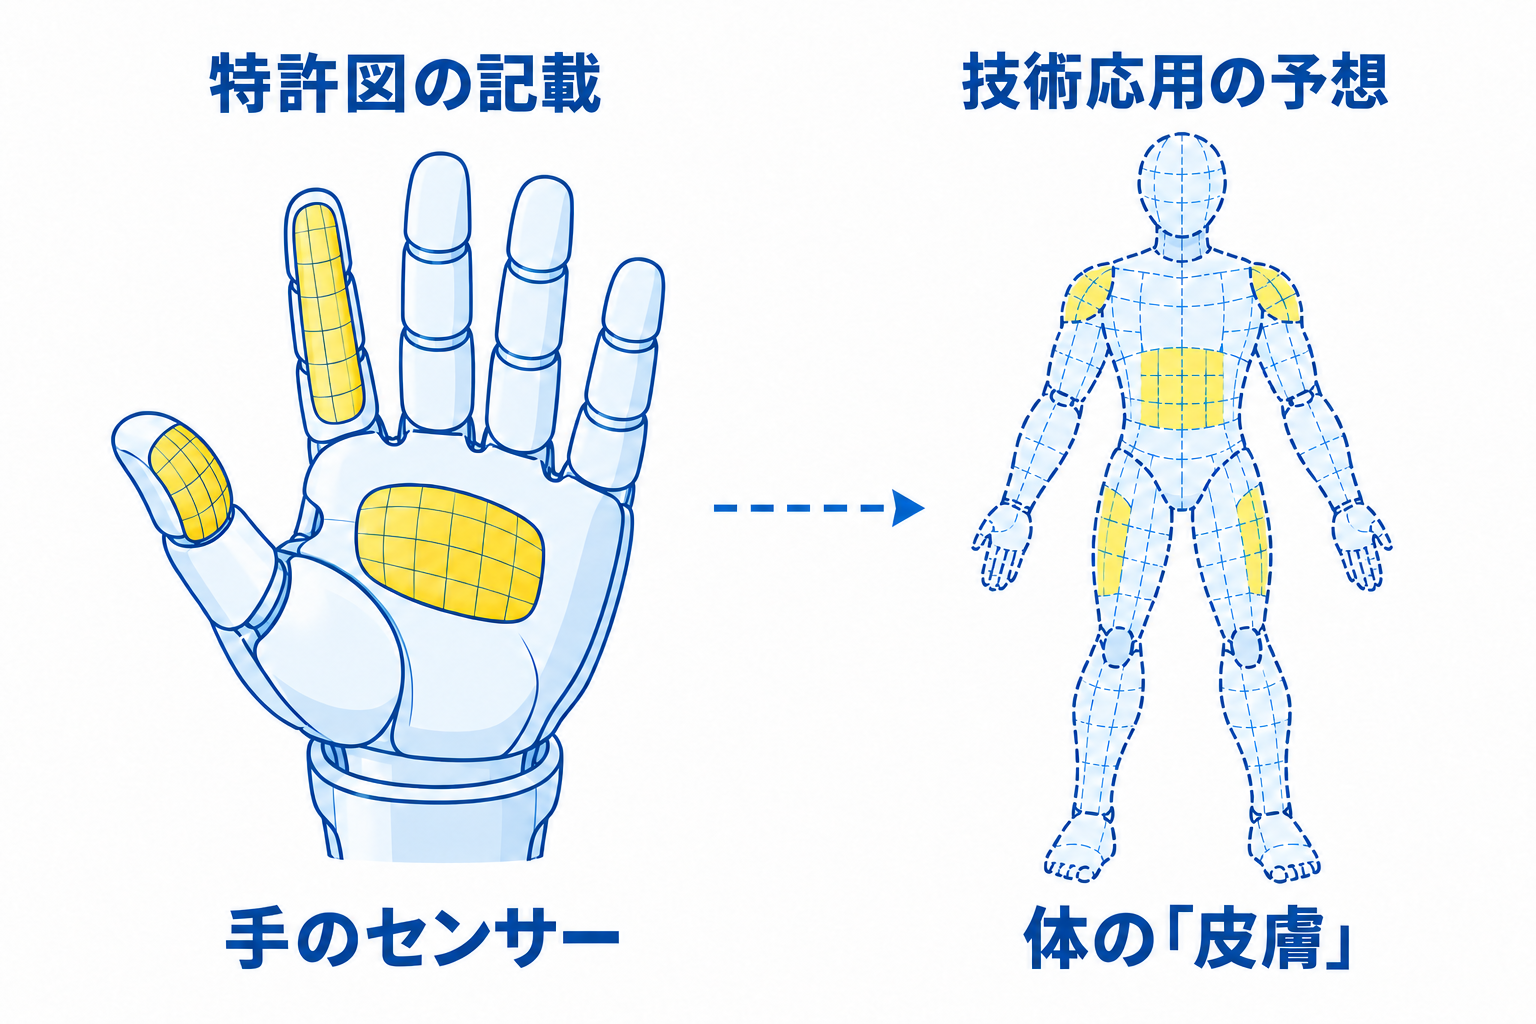
ただし、この文書は公開された特許出願であり、特許の成立を示すものではない。本文にOptimusの名称はなく、搭載されるとも書かれていない。また、精度や耐久性といった性能の数値も一切示されていない。読み解きと事実を切り分ける必要はあるが、手から体の表面へと触覚を広げようとする方向性は、この出願からうかがえる。
よくある質問
Q. この触覚センサーは人型ロボット「Optimus」に搭載されるのか。
A. 特許出願の本文にOptimusの名称はなく、実際に搭載されるとも書かれていない。手から体の表面まで触覚で覆う方向性はうかがえるものの、現時点で採用が確定しているわけではない。
Q. この特許はすでに成立しており、すぐに量産が始まるのか。
A. 今回公開されたのは特許出願の文書であり、特許の成立を示すものではない。量産しやすい製法は示されているが、具体的な量産の時期や規模、費用などは出願内に記載されていない。
Q. センサーの検知精度や耐久性などの具体的な性能は公開されているのか。
A. 今回の特許出願には、精度や耐久性、ピクセル数といった性能の数値は一切示されていない。出願で説明されているのは立体的な構造と製法である。
出典
- Tesla, Inc.「Three-Dimensional Soft Compliant Array Tactile Sensor with Multi-Modal Sensing and Scalable Manufacturing Methods」(米国特許出願公開 US 2026/0310299 A1、2026年10月8日)
- Tesla, Inc.「Form 10-K(2025年12月期 年次報告書)」(米国証券取引委員会、2026年1月29日提出)
この記事について
- 監修:中島聡(Singularity Society)
- 解説:GMO AIR 編集部

