

こんにちは、GMO AIR編集部です。この特集では、中島聡さんにフィジカルAIとロボティクスの最新の動向をご紹介いただき、GMO AIR編集部が解説します。第1回は、中島さんが「指先センサーとしてとてもエレガントな(=シンプルで安くて、正確な)手法」と評した、ニューヨーク大学の触覚センサー「eFlesh」です。
中島聡さん
早稲田大学大学院理工学研究科修了後、NTTの研究所に勤務。その後、マイクロソフトに入社し、Windows 95やInternet Explorerの開発に携わる。2000年に独立し、ソフトウェア企業を創業。現在もメルマガなどを通じて最新技術を発信している。人型ロボットはAI次第で何でもこなせる機械になり、そこから先はソフトの勝負になるとみて、フィジカルAIとロボティクスに注目している。
3行でわかるこの記事
- 3Dプリンタで印刷した柔らかい格子構造に磁石を埋め込み、接触位置と力を測るロボット用の触覚センサー「eFlesh」
- 材料は家庭用の3Dプリンタ、5ドル未満の市販の磁石、CADデータ、磁気センサー基板の4つ
- 2本指のロボットの指先に付けると、4つの作業の成功率が平均で約5割から約9割に上がった。ただし磁気干渉に弱く、まだ小規模な実験の段階
1. 従来のロボットの触覚センサーの限界はどこか
書類を1枚ずつつまむ、花瓶を割らずに運ぶ。ロボットが家や職場でこうした作業をこなすには、物にどれだけの力で触れているかを自ら感じ取る必要がある。人の指先では皮膚が担うこの感覚を、ロボットに与えるのが触覚センサーである。ただし、これまでの触覚センサーには方式ごとに弱点があった。抵抗式[1]や静電容量式[2]は配線や回路のつなぎ目が壊れやすく、カメラで接触面の変形を撮る光学式[3]はかさばって硬い。磁性微粒子を混ぜる方式[4]は、個体差が大きい。手軽に作れて別のロボットにも使い回せるものは無く、センサーごとにばらばらの作り方で用意されてきた。
2. eFleshは、この限界をどのように乗り越えたのか
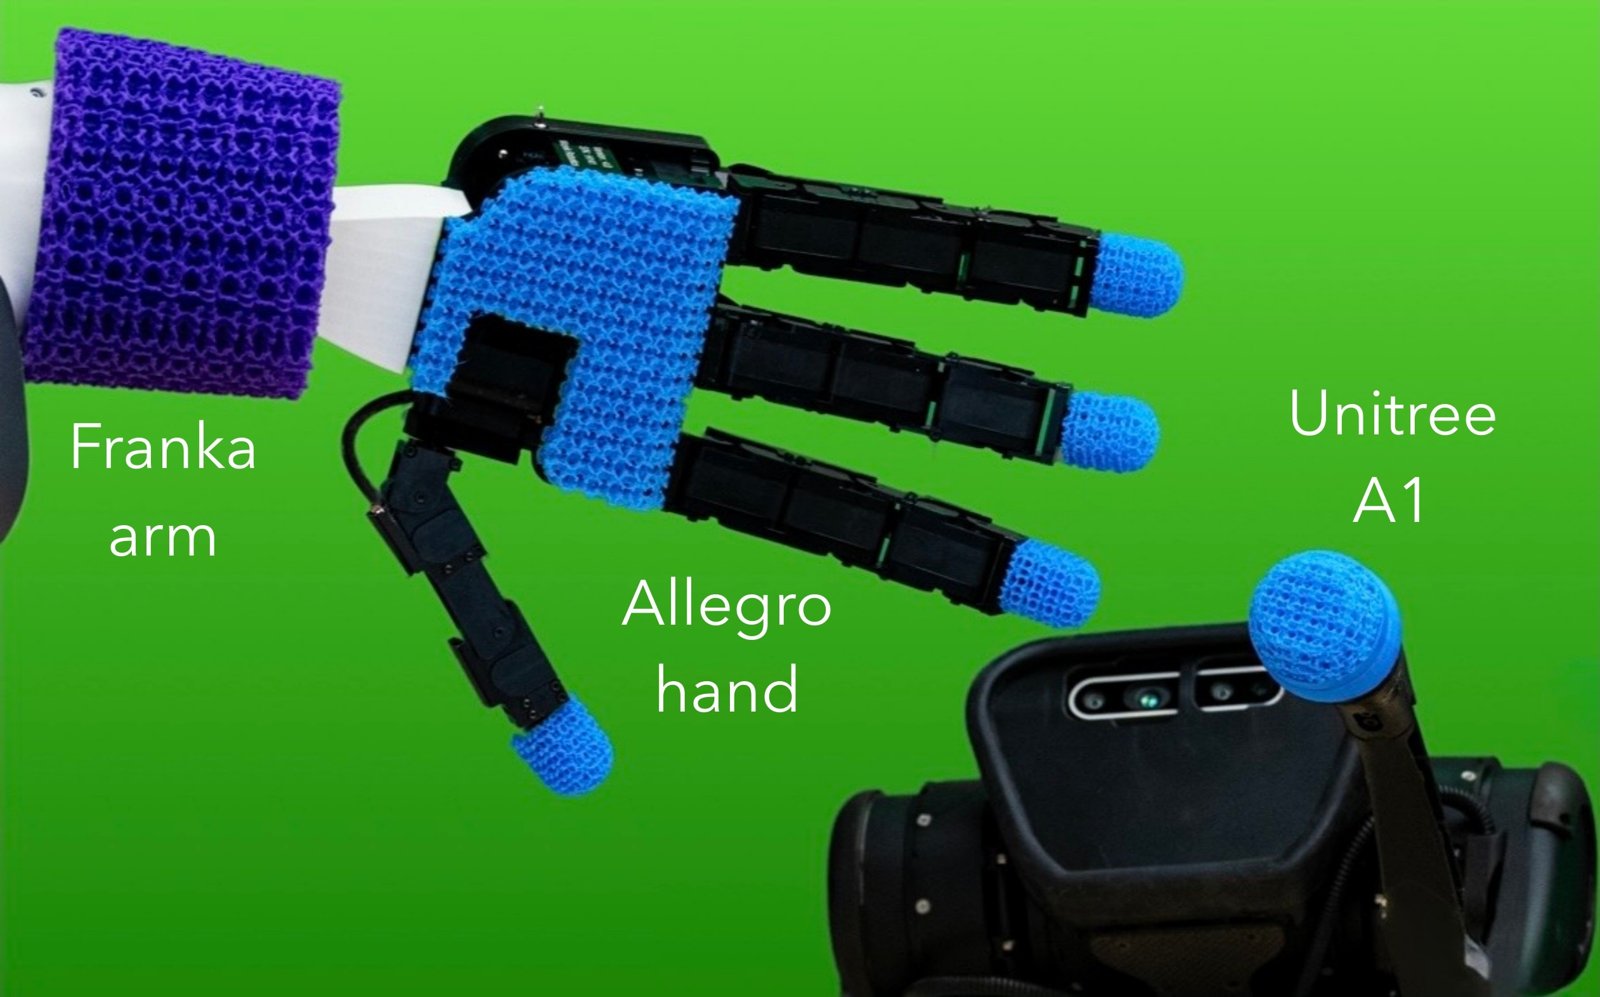
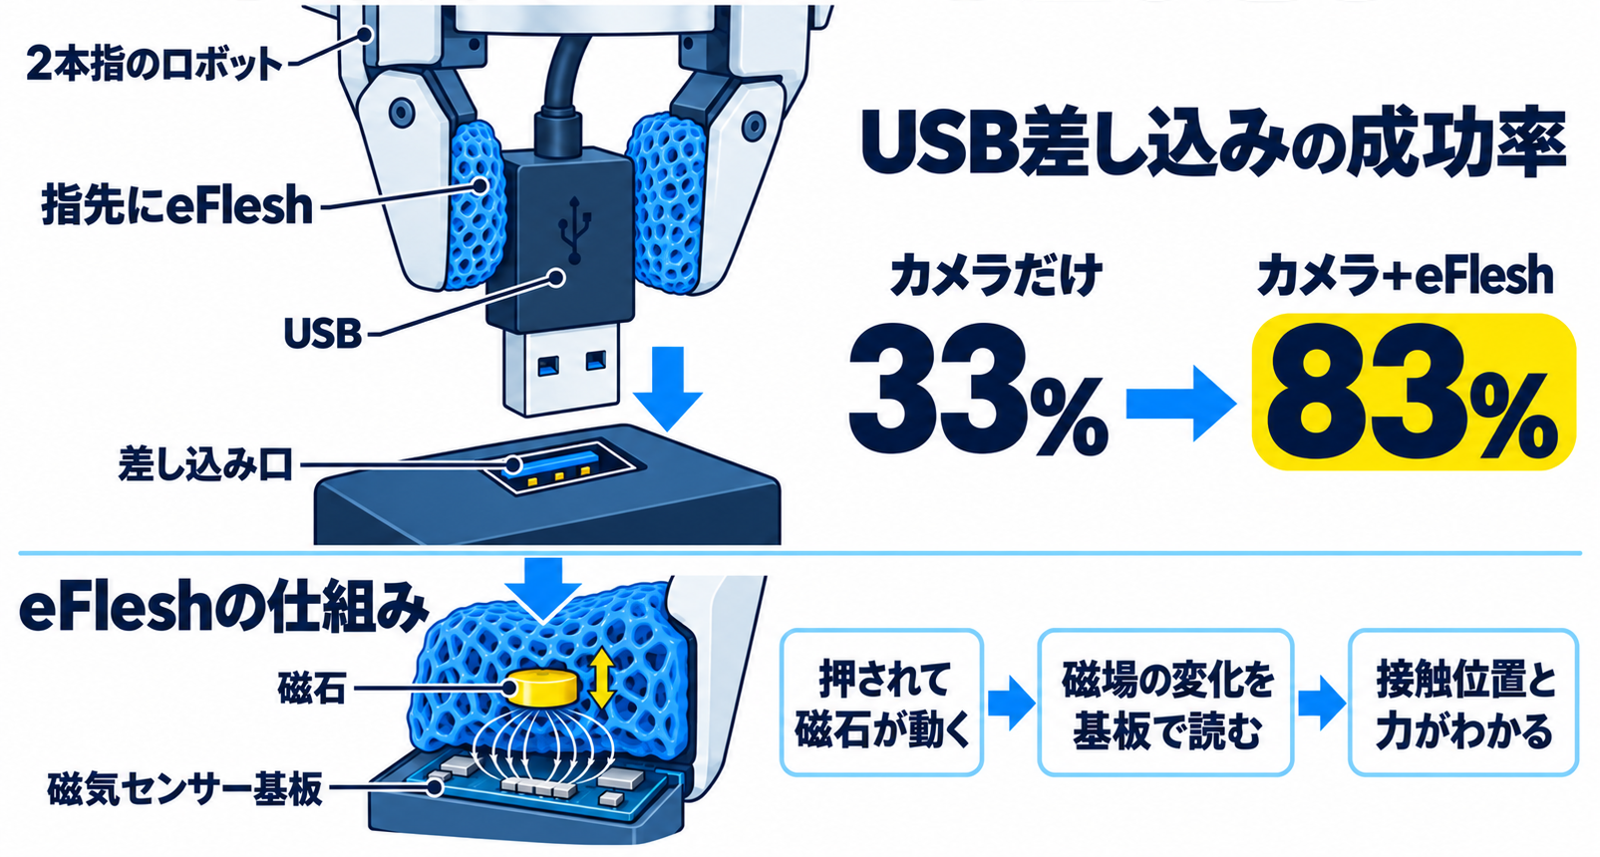
eFleshは、触覚センサーを3Dプリンタで印刷して作る手法である。押されて中の磁石が動くと周りの磁場が変わり、その変化を磁気センサー基板が読み取ることで、接触位置と力が分かる。外形は、センサーにしたい形のCADデータから作れる。研究では、ロボットハンドの指先から腕を覆う袖まで、形の違うロボットに付けた例が示されている。
(出典:eFlesh プロジェクトサイト 図1A)
3. eFleshはいくらで作れるのか
eFleshの材料は4つしかない。家庭用の3Dプリンタ、市販の磁石、センサーにしたい形のCADデータ、そして磁気センサー基板である。このうち値段が示されているのは磁石で、5ドル未満に収まる。基板の価格は論文に書かれておらず、センサー1つを作る総額までは分からない。本体そのものは、家庭用の3Dプリンタで印刷する。
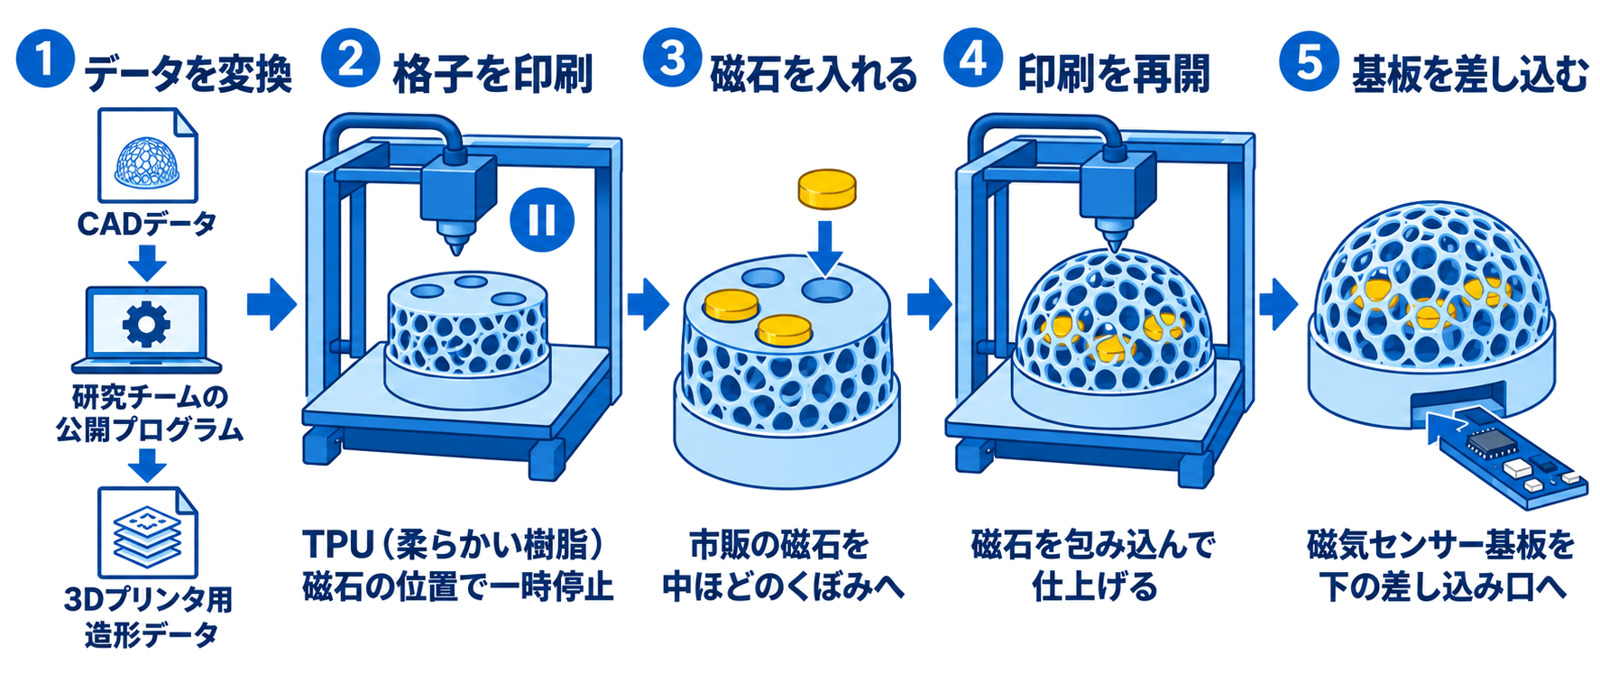
製作の流れは次のとおりである。まず、CADデータを研究チームが公開している変換プログラムで、3Dプリンタ用の造形データに変換する。次に、TPUと呼ばれる柔らかい樹脂で格子構造を印刷し、その中ほどに磁石を埋め込む。最後に、下の差し込み口へ磁気センサー基板を差し込む。格子の太さや大きさを変えれば、硬さや感度を調整できる。
4. 精度と成功率は実際にどこまで出ているのか
接触位置は0.5mmの精度で捉えられる。力の推定誤差は、押す方向で0.27N、横方向で0.12Nにとどまる。Nは力の単位で、1Nはおよそ100グラムの物を手に載せたときの重さにあたる。つかんでいる物が人に引っ張られているかを検出する実験では、初めて触る20種類の物を相手に、95%の正解率で引っ張りを検出した。判定には単純な線形分類器を使っている。
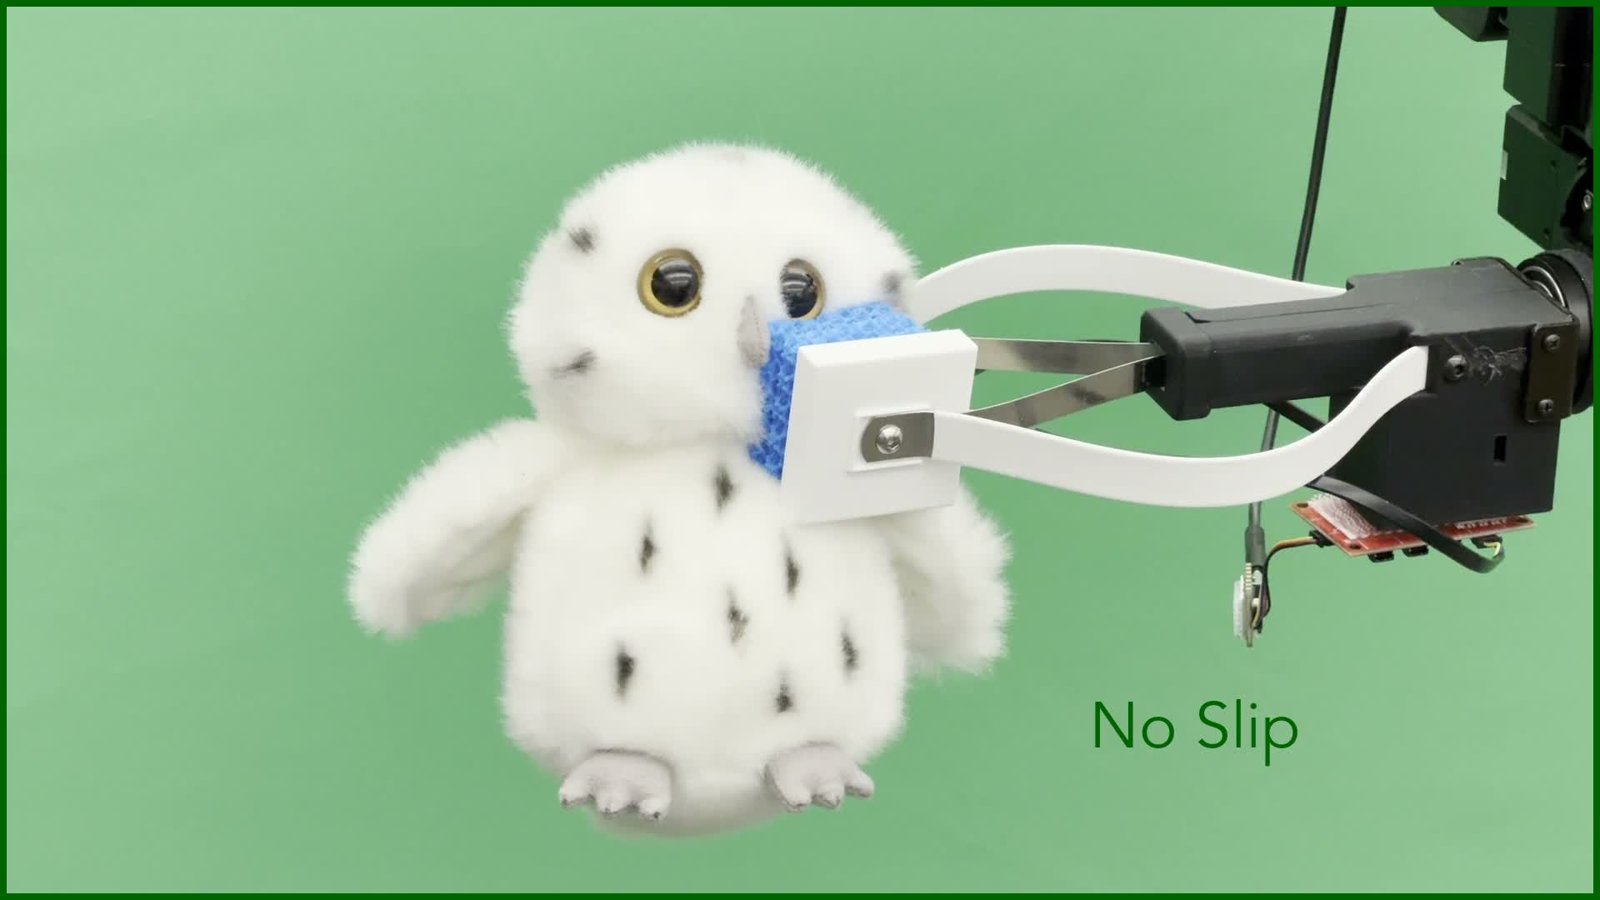
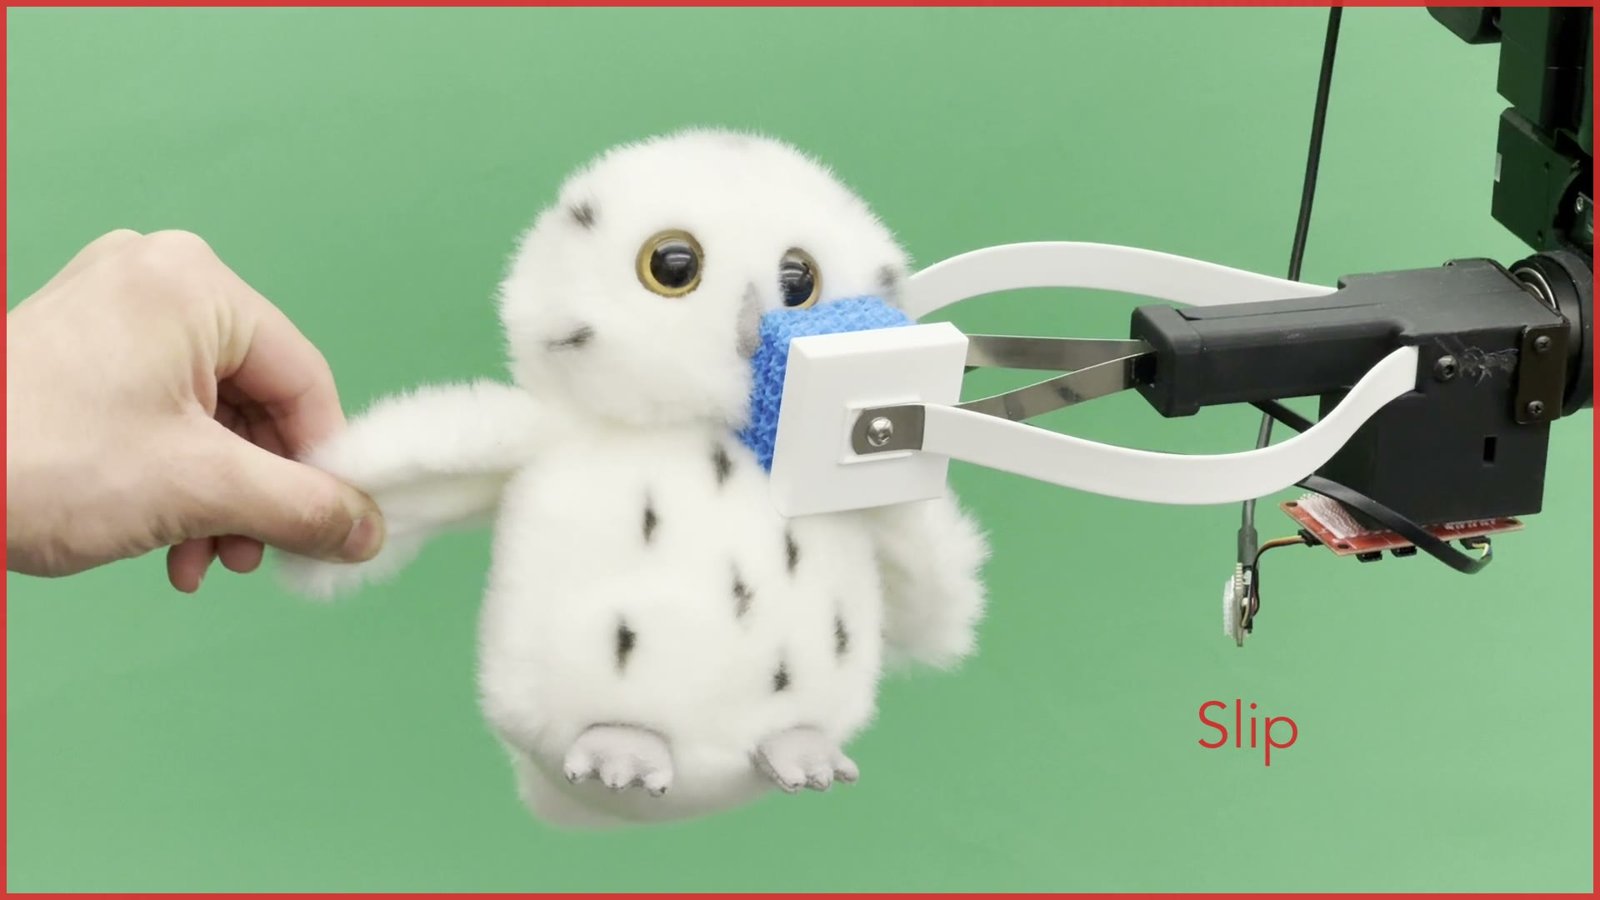
(出典:eFlesh プロジェクトサイトの動画「滑りの検知」より静止画を切り出し)
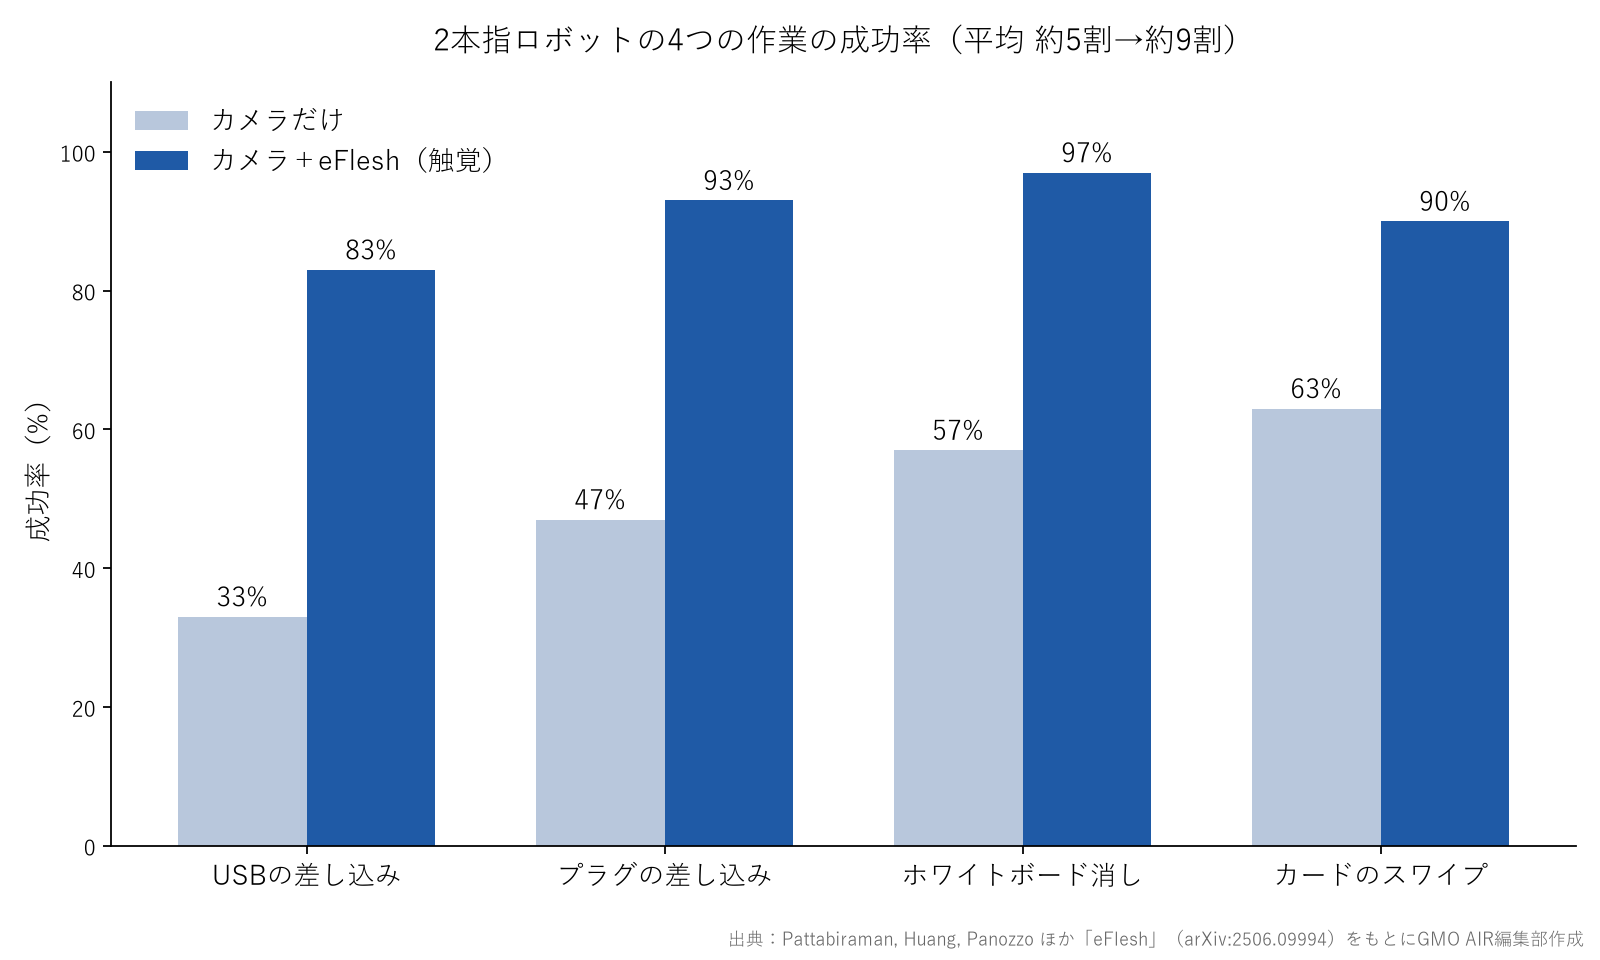
さらに、2本指のロボットの指先に取り付けて作業を学習させたところ、カメラだけに頼った場合より成功率が上がった。USBの差し込みは33%から83%へ、プラグの差し込みは47%から93%へ、ホワイトボード消しは57%から97%へ、カードのスワイプは63%から90%へと伸び、4つの作業の平均では約5割が約9割になった。
5. eFleshにまだできないことは何か
eFleshの弱点は、触覚を磁気で測るという仕組みそのものから来ている。このセンサーは、埋め込んだ磁石が動いたときの磁場の変化を、下の磁気センサー基板で読み取っている。そのため近くに電磁石や鉄でできた物があると、そこから生じる磁気ノイズまで拾ってしまい、測定に影響が出やすい。論文もこの磁気干渉を限界として挙げ、より強い磁場が生じる環境では影響がさらに大きくなるおそれがあると述べている。
もう一つは、検証の規模である。ここまでに紹介した精度や成功率は、いずれもまだ小規模な実験から得られた数字であり、著者自身もその段階にあると認めている。扱う物や作業の幅を広げても同じ結果が出るかどうかは、これからの検証を待つことになる。
よくある質問
Q. eFleshの設計データは手に入るのか。
A. 設計データ、ソースコード、学習済みモデル、CADデータの変換プログラムが、すべてプロジェクトサイトで公開されている。
Q. どんな形のロボットに付けられるのか。
A. センサーにしたい形のCADデータを、3Dプリンタ用の造形データへ変換するプログラムがある。研究では、ロボットハンドの指先から腕を覆う袖まで、形の違うロボットに付けた例が示されている。
Q. 弱点は何か。
A. 近くの電磁石や鉄の物から磁気干渉を受けやすい。また、結果はまだ小規模な実験の段階である。
出典
- Venkatesh Pattabiraman, Zizhou Huang, Daniele Panozzo, Denis Zorin, Lerrel Pinto, Raunaq Bhirangi「eFlesh: Highly customizable Magnetic Touch Sensing using Cut-Cell Microstructures」(arXiv:2506.09994、2025年6月)
- eFlesh プロジェクトサイト
- [1]抵抗式の例:Stefano Stassi ほか「Flexible Tactile Sensing Based on Piezoresistive Composites: A Review」(Sensors、2014年)
- [2]静電容量式の例:Oliver Glauser ほか「Deformation Capture via Soft and Stretchable Sensor Arrays」(ACM Transactions on Graphics、2019年)
- [3]光学式の例:Wenzhen Yuan ほか「GelSight: High-Resolution Robot Tactile Sensors for Estimating Geometry and Force」(Sensors、2017年)
- [4]磁性微粒子を混ぜる方式の例:Raunaq Bhirangi ほか「ReSkin: Versatile, Replaceable, Lasting Tactile Skins」(CoRL、2021年)

