


ロボットのモーション開発では、実際のロボットで動かす前に、パソコンの仮想空間上で動きを作り込みます。しかし、パソコンの中でうまくいった動きが、本物でもうまくいくとは限りません。
GMO AIRのエンジニアは、人型ロボットのバク宙を、パソコンの中での学習と、本物での試行を繰り返しながら仕上げました。その繰り返しのうち、本物で試したときの記録(ログ)を分析し、シミュレーションに反映する作業を、Claudeのエージェントが自動で行うという、研究の試行錯誤をAIが進める「自動研究」にも取り組んでいます。
自動研究では、シミュレーションと実機での試行のループを何度も回す必要があり、1回あたりのシミュレーションにかかる時間をどれだけ短くできるかが、研究の効率を左右します。シミュレーションの計算には高価なGPUと長い時間がかかると思われがちですが、意外と、G1のバク宙の動きは市販のノートPCのCPUだけで27.2秒で計算することができます。
〈構成=GMO AIR編集部〉
結論
人型ロボットUnitree G1のバク宙は、「シミュレーションで学ぶ→本物で試す→記録でシミュレーションを直す」を繰り返して、本物でできるようになった。記録の分析とシミュレーションへの反映は、Claudeのエージェントが自動で行っている(部分的な「自動研究」)。
3行でわかるこの記事
- バク宙は、シミュレーションと本物を繰り返して、シミュレーションを現実に近づけることで、本物のG1でできるようになった
- 本物で試したときの記録の分析と、シミュレーションへの反映は、Claudeのエージェントが自動で行っている(自動研究)
- バク宙の動きの計算を、市販のノートPCのCPUだけで、27.2秒で終えられた
ロボットのバク宙は、どうやって実現したのか?
──ロボットがバク宙できた、という話ですか?
はい。本物のUnitree G1で、バク宙ができています。ただし、パソコンの中で作った動きをそのまま本物に入れて、うまくいったわけではありません。シミュレーションと本物を行き来しながら、少しずつ近づけていきました。

本物のロボット(G1)5台が一斉にバク宙する様子。GMO AIRのオフィスで撮影
──動きは、どうやって作ったんですか?
お手本になる動きのデータを使いました。バク宙をしている動きのデータがすでにあるので、それをまねるように、ロボットに学習させています。
──パソコンの中でうまくいけば、本物でもうまくいきますか?
そうとは限りません。シミュレーションと本物では、違う点がたくさんあるからです。たとえば、床の滑りやすさ、モーターが出せる力、指令が届くまでの遅れなど、現実の環境がパソコンの中とずれていると、ロボットは思ったとおりに動きません。
「現実とシミュレーションを繰り返す」とは、何をしているのか?
──具体的には何をするんですか?
流れは4つです。
- シミュレーションの中で、動きを学習する
- 本物のロボットで試す
- そのときの記録(ログ)を取る
- ログをもとに、シミュレーションを直す
そして、また1に戻ります。これを繰り返すことで、シミュレーションの世界が少しずつ現実に近づき、最終的に本物でも動くようになりました。
──なぜわざわざ手間のかかる実機で試すのでしょうか?
本物でしか得られない記録を取ることを目的としているからです。本物のロボットが実際にどう動いたかを見て、シミュレーションを直し、直したシミュレーションでまた学習します。この作業を繰り返すことで、パソコンの中の世界を現実に近づけているのです。
──現実で失敗したら、ロボットはどうなってしまいますか?
本物は、最初からうまくいくとは限りません。下の映像は、GMO AIRのオフィスで撮影したG1のバク宙の様子です。1回目は回りきれずに倒れてしまいましたが、2回目は足から着地できました。
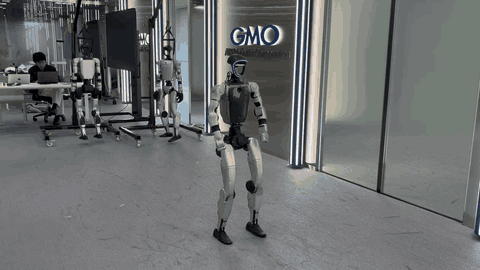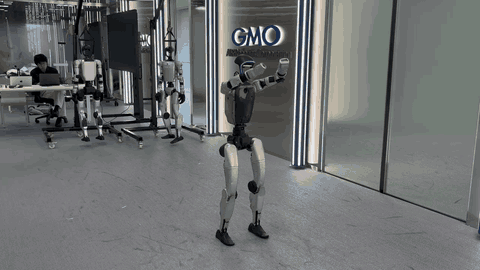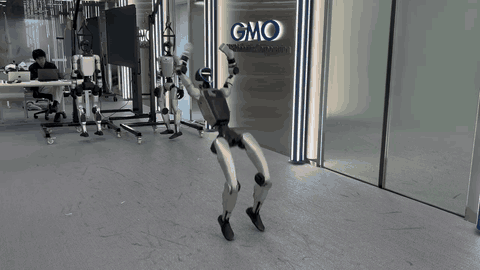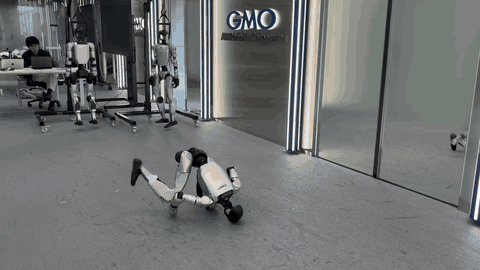
本物のロボット(1回目)。踏み切ったあと回りきれず、床へ倒れ込む。GMO AIRのオフィスで撮影
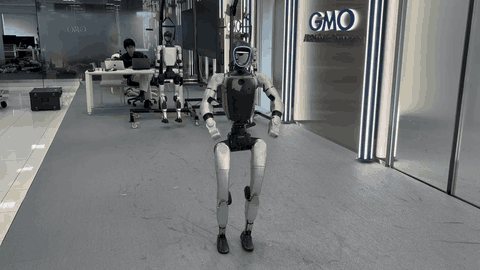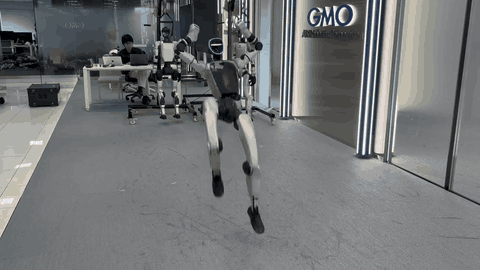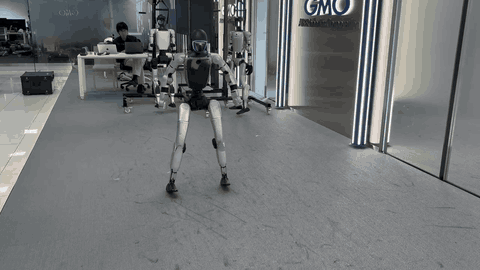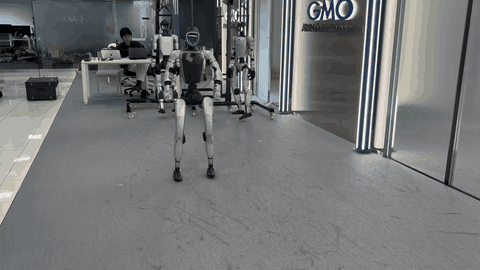
本物のロボット(2回目)。後ろに一回転して、足から着地。GMO AIRのオフィスで撮影
──パソコンの中で試すと、何がいいんでしょう?
いろいろな環境を、一度にたくさん試せることです。たとえば、今回使ったmjbatchというソフトでは、数千本のシミュレーションを並列に進められます。
Claudeは、何を自動化しているのか?
──ログを見て、シミュレーションを直す作業は、人がやっているんですか?
いいえ。ログの分析と、その結果をシミュレーションの物理に反映する作業は、Claudeのエージェントが自動で行っています(自動研究)。この作業の繰り返しの中でいちばん手間のかかりそうな部分を、AIに任せているわけです。
──Claudeによる自動化で、何が変わりましたか?
本物のロボットでも、安全にバク宙の動きを出せるようになりました。本物で動かして確かめる流れを回すことで、模倣学習で作った動きを、現実で使える形に近づけられています。
シミュレーションの計算にはどのくらいの時間がかかるのか?
──シミュレーションの計算にはどれぐらいの時間がかかりますか?
27秒程度です。自動研究をするためには、効率的に試行のループ を回す必要があり、シミュレーションの計算時間をできるだけ短くする必要があります。この計算は、意外とノートPCで27秒程度で完了することがわかりました。
──ロボットが27秒でバク宙ができる、ということですか?
いいえ。約27秒は、シミュレーションの中で動きを計算するのにかかった時間です。本物のロボットがバク宙するまでの時間ではありません。
──どんな計算を行ったのですか?
ロボットのシミュレーションを何千本も同時に動かせるmjbatchという無料のソフトを使って、G1がバク宙をする際に23個のモーターに「いつ、どれだけの力を出させるか」という計算をしました。
──速く計算しても、動きは正しいんですか?
シミュレーションの中では、破綻しませんでした。動きの良し悪しを点数にする式(報酬関数)を、数学的な方法で最適にするように計算しているためです。できた動きを、シミュレーターの中で再生して、回った角度も測っています。
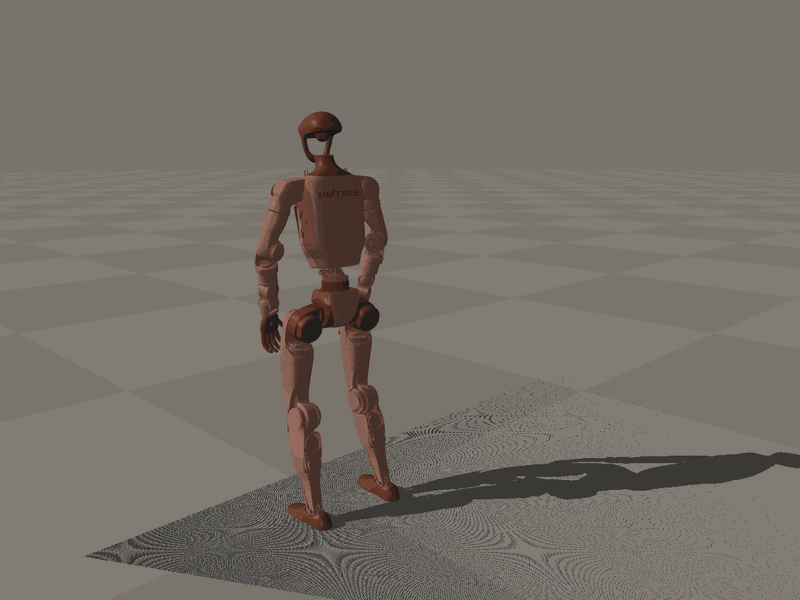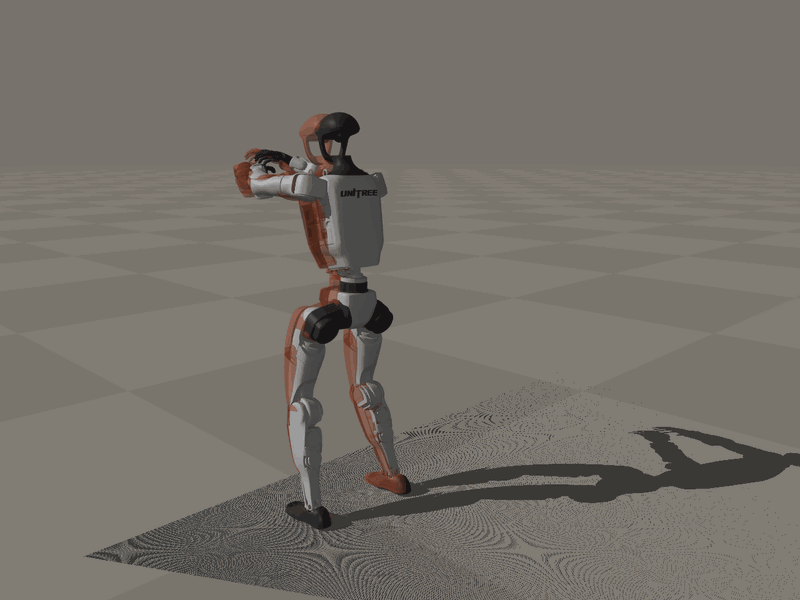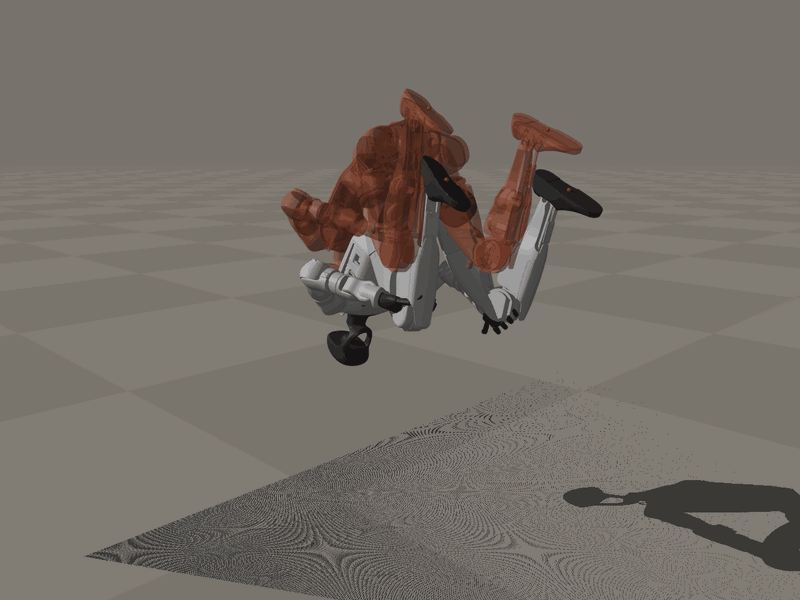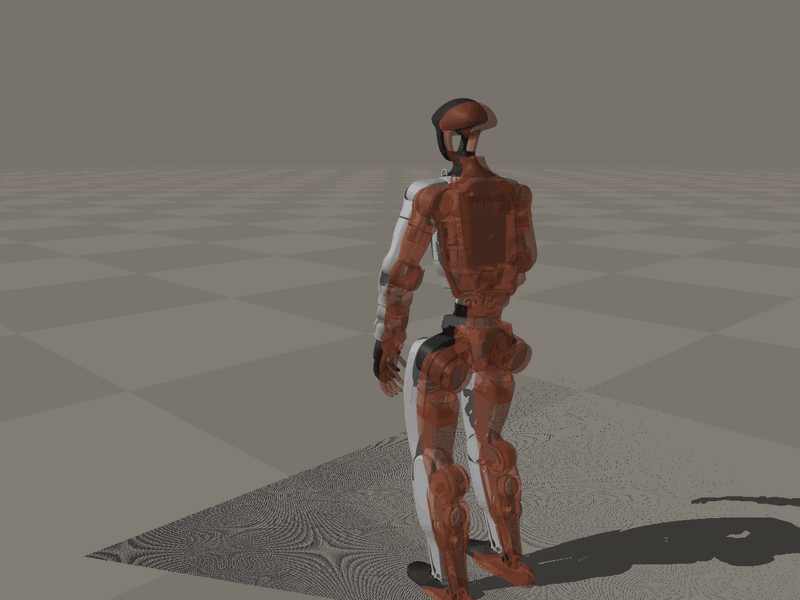
ノートPCで計算したバク宙を、シミュレーションの中で再生したところ。赤い半透明がお手本の動き、実体がロボット(元記事より)。本物のロボットの映像ではない
──この動きを本物のロボットに適用すれば、バク宙できますか?
本物のG1のバク宙は、パソコンの中で作った動きをそのまま入れて成功したわけではありません。シミュレーションで学び、本物で試し、記録をもとにシミュレーションを直すという調整を重ねて、最終的に本物でバク宙できるようになりました。また、本物のロボットでは、床の滑りや一台ごとのクセで、計算どおりに動かないことがあるので、少しずれたときに補う余力を残して設計しなければいけません。
編集部はこう見る
ロボットの開発は、試して、うまくいかない点を見つけて、直すことの繰り返しだ。本物のロボットで試すたびに、倒れて壊れるリスクがあり、記録を読んでシミュレーションを直す作業にも、手間がかかる。その手間のかかる部分をClaudeのようなAIエージェントが担えば、人は「次に何を試すか」を考えることに時間を使うことができる。人の役割は、ループを1周ずつ回すことから、ループそのものを設計すること(ループエンジニアリング)へ移っていく。今回のバク宙は、その具体例のひとつである。
シミュレーション自体は、高価なGPUがなくても、市販のノートPCのCPUだけで約27秒でできた。これは、ロボットの動きを試す場所が、専用の高価な設備から、手元のPCへ広がる可能性を示す結果だ。計算が速く手軽になれば、試行回数を増やすことができ、今回の記事で扱った、シミュレーションの繰り返しのように、Claudeのエージェントが記録を読んでシミュレーションを直す流れと組み合わせれば、「直す→計算する→試す」を短期間で繰り返すことができる。GPUを持たないチームや個人でも、ヒューマノイドの動きづくりに挑戦しやすくなることが期待できる。
※本コラムは編集部の見解であり、今後の製品・サービスの計画を示すものではありません。
明日話せるひとこと
ロボットのバク宙は、仮想空間での訓練と実機での試行を往復させて作られている。実機で得た記録は仮想空間の修正に使われ、その分析はClaudeが自動で担っているという。
この記事で紹介したロボット
この記事で紹介したUnitree G1は、GMO AIRで取り扱っています。
仕様や価格、導入のご相談は、ヒューマノイドショップをご覧ください。

関連記事
- 元の技術記事:mjbatchでUnitree G1のバックフリップを27秒で解く — CPU並列MuJoCoの計測記録
- 同じG1の記事:押されても倒れないヒューマノイドをつくる:FALCON/Thorの追実装とUnitree G1でのSim2Real
- 同じG1の記事:SMPでUnitree G1に自然な動きを学習させる — Score-Matching Motion Priorsの再現検証
- 別のやり方:Unitree G1にアクティブな動きをさせる(BeyondMimic解説)|GMOインターネットグループ グループ研究開発本部
出典・元の記事
- インタビュー:GMO AIR エンジニア(元の記事の筆者)への編集部インタビュー(2026年10月)
- 元の記事:GMO AIR エンジニアブログ「mjbatchでUnitree G1のバックフリップを27秒で解く — CPU並列MuJoCoの計測記録」(2026年10月2日)
- kevinzakka/mjbatch(GitHub)
- MuJoCo Menagerie(G1のモデルの元)
この記事について
技術・元記事・インタビュー:常盤 晟
GMO AIRのエンジニア。元の記事「mjbatchでUnitree G1のバックフリップを27秒で解く」の筆者。
構成:GMO AIR 編集部
世界のヒューマノイドの販売から導入支援までを手がけるGMO AI&ロボティクス商事の編集部。社内のロボット開発エンジニアが技術面を確かめています。
X:@GMO_AIR/ヒューマノイドブログ
この記事は、エンジニアへのインタビューと、エンジニアが書いた元の記事をもとに、編集部が会話形式にまとめたものです。

