


ロボットの手と聞いて、物をはさむ2本指のハンドを思い浮かべる人は多いかもしれません。
GMO AIRでは人型ロボット「Unitree G1」に人と同じ5本指のハンドを付けて、手先の作業をさせる開発を進めています。
2本指と5本指は何が違うのか。何に苦労したのか。開発を担当するエンジニアに聞きました。
〈構成=GMO AIR編集部〉
結論
ロボットの手が5本指なのは、人の動きをそのままお手本にでき、学習用のデータを集めやすいからだ。
3行でわかるこの記事
- 人の手と同じ形なので、人の動きをそのままお手本にできる
- じゃんけんのような手の形はできる一方、力の要る動きはまだ難しい
- 最初につかめたのは、100円ショップのぬいぐるみだった
5本指ハンドで何をしているのか?
──いま、5本指ハンドを使って、どんな開発をしているんですか?
パートナー企業と一緒に、特定の作業をロボットに任せられるかを確かめる検証(PoC)をいくつか進めています。共通しているのは、2本指のグリッパでは扱いにくい作業を、器用な5本指ハンドにやらせている点です。形の違う物を持ち替えたり、持ったまま向きを変えたりといった、人なら無意識にやっている手の動きをロボットに覚えさせています。
──ロボットにはどうやって作業を覚えさせるんですか?
まず、人がロボットを遠隔操作して、その仕事と同じ動きをさせます。そのデータで、ロボット向けのAI(Physical Intelligenceの「π0.5」やNVIDIAの「GR00T」)を追加で学習させ、実機で動かします。お手本には自社で集めたデータのほか、Unitreeが公開しているデータや、Inspire Handという5本指ハンドで記録されたデータも使っています。

2本指と5本指は何が違うのか?
──2本指のハンドと比べて、5本指の良さはどこにありますか?
まず、人の5本の指の動きをなぞることです。人が作業する様子を本人の目線で撮った映像に手元が映っていれば、その動きをロボットに反映させることができます。以前は公開データといえば2本指のハンドのものが中心でしたが、最近は5本指ハンドで記録したデータも増え、5本指でできる作業が多くなりました。ロボットに学ばせるデータを増やしやすい点で、5本指は有利です。
──つかむ動作にも、違いはありますか?
あります。ただし「2本指より確実」というわけではありません。決まった形の硬い物を確実に挟むなら、まだ2本指のほうが向いています。ただし、5本指は手のひらと指全体で包む、指先でつまむ、縁に指をかける、といった持ち方を1つの手で使い分けられます。だからこそ5本指の良さは形の決まっていない物や、持ち方を選ぶ必要がある物に対応しやすくなることです。
──卵や紙コップのような、壊れやすい物はつかめますか?
できるハンドはあります。指先に触覚センサ※を持つハンドなら、握る力を感じ取りながら加減できるので、卵や紙コップのような物も扱えます。私たちが使っているハンドではまだ試していませんが、壊れやすい物を扱うには、この触覚の情報が要るというのが実感です。
※触覚センサ:物に触れたときの圧力や力の変化などを検知するセンサ。ロボットが物との接触状態を把握し、つかむ力などを調整するために使われます。
工場以外にも広がりそうか?
──工場のような現場以外にも、広がりそうですか?
はい。すでに広がり始めています。たとえば、ロボット企業のGenesis AIは2026年5月、人の手と同じ形のハンドで、ピアノの演奏を含むデモ動画を公開しました。同社は、人の手の動きを測るグローブで、人の手とロボットの手を1対1で対応させてデータを集めると説明しています。見た目の機械らしさが減って親しみやすくなりますし、人間用の手袋もそのまま使えます。
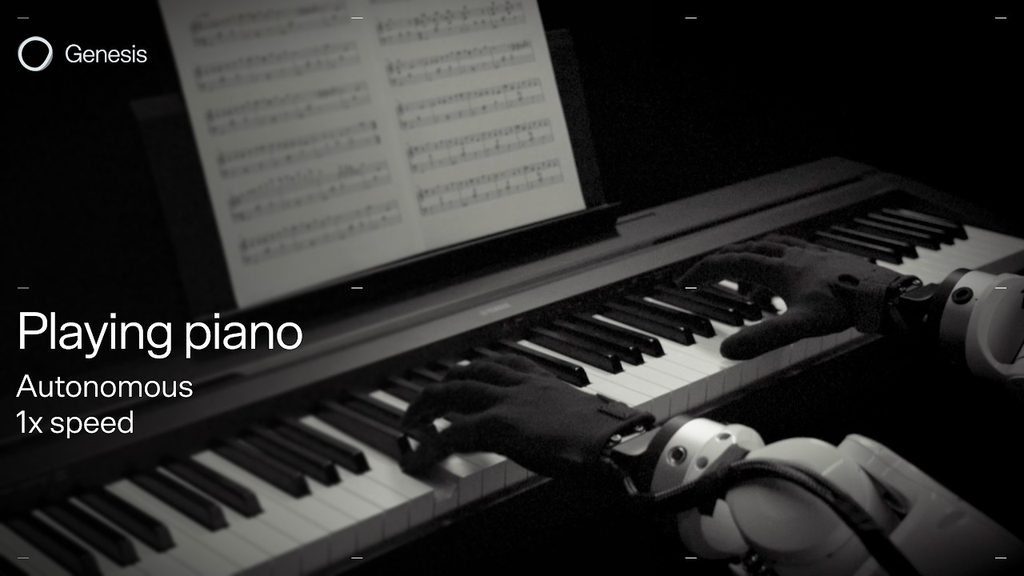
Genesis AIによるロボットハンドのピアノ演奏デモ。出典:Genesis AI公式YouTube
──楽器を弾かせるとしたら、何が壁になりますか?
表現力だと思います。楽譜どおりに鍵盤を押すだけなら、先ほどのGenesis AIのデモのように、すでにできているロボットがあります。人の演奏との差は音の強弱や間の取り方、曲の流れに合わせた指の運び方にあります。ここは「正しい鍵盤を正しいタイミングで押す」の先にある話です。ハンドの性能というより、何をどう弾くかをロボットにどう教えるか、という課題になります。
半年で何ができるようになるのか?
──半年ほどの間に、どんなことができるようになりそうですか?
やわらかい物や、形が変わりやすい物を安定して扱えるようにすることです。タオルたたみはすでによく知られた例です。Figureが2025年8月に、複数の指を持つハンドのヒューマノイドが自律してたたむデモを公開しています。ただ、デモで見せられることと、仕事として毎回同じ品質でこなせることの間には差があります。私たちが半年で目指すのは、こうした作業の成功率を上げて、実際の作業に使える水準に近づけることです。
ハンドの付け替えは何が大変だったのか?
──開発で特に苦労したのは、どこですか?
最初の壁はハンドの付け替えでした。G1は購入時にゴム製のハンドが付いていますが、市販の5本指ハンドがどれもG1にそのまま付くわけではありません。手首に固定するための取り付け部品を自分たちで作り、電源と通信の配線を本体から引き回す必要があります。さらに、ソフトウェアの整い具合もメーカーごとに差があり、すぐ使えるものもあれば、自分たちで書き足さないと動かないものもあります。ハンドを1種類試すたびに、この取り付け・配線・ソフトの3つに個別に対応していく作業になります。

──それだけ苦労して、最初にうまくつかめたのは何でしたか?
100円ショップのぬいぐるみです。ただ、付け替えが最初の壁だったので、「つかめた」より先に「指が動いた」ことに安心した記憶のほうが強いです。
遠隔操作では何が難しかったのか?
──遠隔操作の仕組みはどうでしたか?
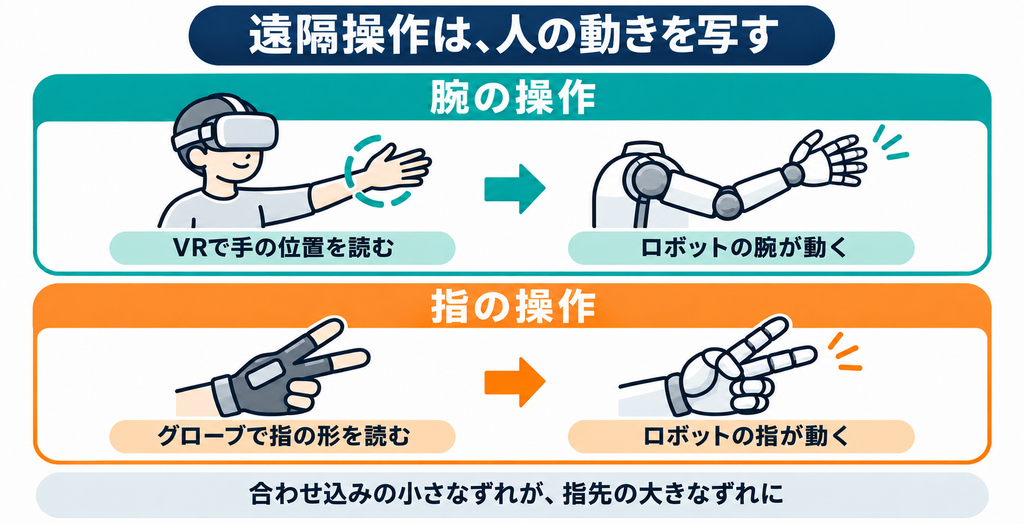
腕は、VRヘッドセットで操作する人の手の位置を追ってロボットの腕を動かし、指はグローブで読み取ってロボットの指に写しています。困ったのは、グローブの合わせ込みがわずかにずれるだけで、指が思ったとおりに動かなくなることです。ロボットの手は人の手と形が違うので、小さなずれでも指先ではけっこう大きくなります。それと、長時間やると単純に疲れます。VRに慣れていない人は酔うこともあるので、操作する側にも慣れが要ります。
──じゃんけんやピース、指を折って数えるといった動きはできますか?
できます。遠隔操作は人の手の形をそのまま指に写す仕組みなので、操作者が指を折れば同じ形になります。難しいのは相手の手を見て自分の手を決める判断のほうで、これはハンドではなくAI側の話です。
──遠隔操作で、ロボットがご自身のクセまでまねしたことはありますか?
はっきり「これは自分の癖だ」と分かる場面はまだありませんが、影響はあるはずです。遠隔操作のデータには操作者の動きがそのまま入るので、学習したAIにも同じ傾向が出ます。癖が固定されないように、複数人でデータを集めたり、公開データを混ぜたりしています。
5本指ハンドにもまだ難しい動きはあるのか?
──人の手と比べて、まだできない動きは何ですか?
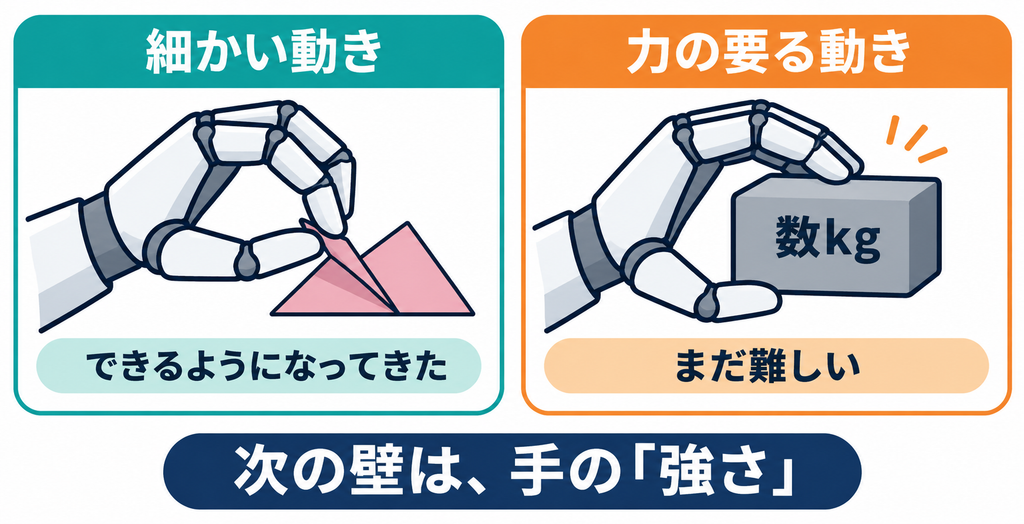
細かい動きはハンドによってはかなりできるようになっています。折り紙を折れるハンドも出ています。いま本当に難しいのは、力の要る動きです。瓶のふたを固く締める、指先だけで数キロの物を持つ、といった動作は人の手なら当たり前ですが、ロボットの指は関節ごとのモーターが小さいので力が足りません。器用さよりも、人の手の「強さ」を再現するほうが難しい、というのが正直なところです。
編集部はこう見る
印象に残ったのは、ハンドの形がデータの集め方を決める、という視点だった。人の手と同じ形なら、人が作業している映像が、そのままロボットの教材の候補になる。
一方で、市販のハンドは付ければ動くものではなく、取り付け部品、配線、ソフトウェアをハンドごとに整える作業が要る。他社が見せている動きを、自分たちの手で安定して再現するまでの距離が、今回の取材で見えた。
明日話せるひとこと
ロボットの5本指ハンドの強みは器用さよりも、人の映像をそのままお手本にできることである。
この記事で紹介したロボット
この記事で紹介したUnitree G1は、GMO AIRで取り扱っています。
仕様や価格、導入のご相談は、ヒューマノイドショップをご覧ください。
関連記事
- 特集:BACKFLIP 〜ヒューマノイド実機開発の現場記録〜
- 同じG1の記事:mjbatchでUnitree G1のバックフリップを27秒で解く — CPU並列MuJoCoの計測記録
- 同じG1の記事:押されても倒れないヒューマノイドをつくる:FALCON/Thorの追実装とUnitree G1でのSim2Real
- 同じG1の記事:SMPでUnitree G1に自然な動きを学習させる — Score-Matching Motion Priorsの再現検証
出典・元の記事
- インタビュー:GMO AIR エンジニア(元の記事の筆者)への編集部インタビュー(2026年10月)
- Helix Learns to Fold Laundry(Figure公式、2025年8月12日):https://www.figure.ai/news/helix-learns-to-fold-laundry
- Genesis AI Unveils GENE-26.5(Genesis AI公式プレスリリース、2026年5月6日):https://www.genesis.ai/press/press-release-gene-265
この記事について
技術・元記事・インタビュー:高橋 勇哉
GMO AIRのエンジニア。Unitree G1への5本指ハンドの取り付け、遠隔操作の仕組みづくり、ロボット向けAIの追加学習と実機での検証に取り組む。
構成:GMO AIR 編集部
世界のヒューマノイドの販売から導入支援までを手がけるGMO AI&ロボティクス商事の編集部。社内のロボット開発エンジニアが技術面を確かめています。
X:@GMO_AIR/ヒューマノイドブログ
この記事は、エンジニアへのインタビューと、エンジニアが書いた元の記事をもとに、編集部が会話形式にまとめたものです。回答の文面は編集部が整えています。

