


要約
AIR のメンバー 2 名で、ロボット学習の国際会議 CoRL 2026(11 月 9〜12 日、米国オースティン)に参加してきました! まずは要点を 5 つにまとめます。
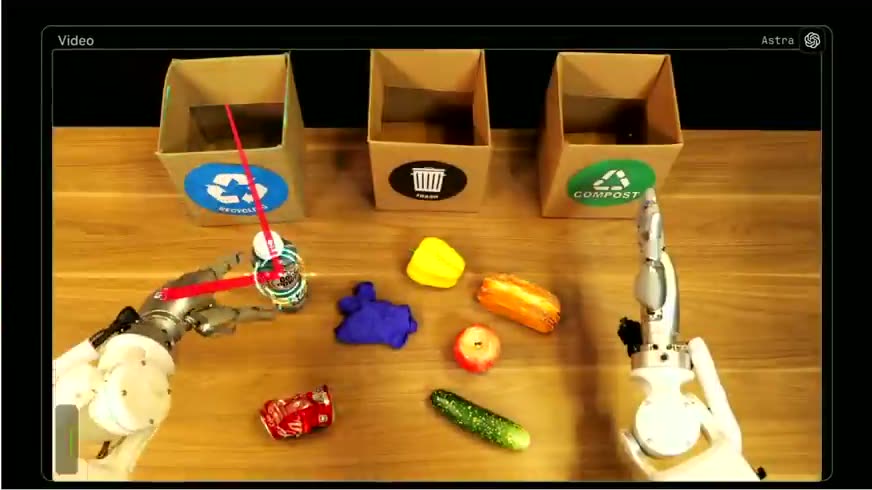
- 会期を通じていちばんの話題は、汎用 AI がロボットを動かせるようになったことでした。とはいえ、応答速度も現場で必要な信頼性もまだ足りていないことが示されていて、いまの AI ロボットの課題はしばらく続きそうです。
- NVIDIA が GR00T 2、Google DeepMind が Gemini Robotics 2.5 を発表しました。人の遠隔操作でデータを集めるコストの大きさが課題に挙げられ、ワールドモデルや人の作業映像を使った学習の研究が盛り上がっています。
- トヨタ、Hyundai、Mercedes-Benz の工場での稼働実績が報告されました。ただ、どれも人が遠隔で補助する体制です。家庭で何でもこなすロボットはまだ遠い、というのが研究者の見方でした。
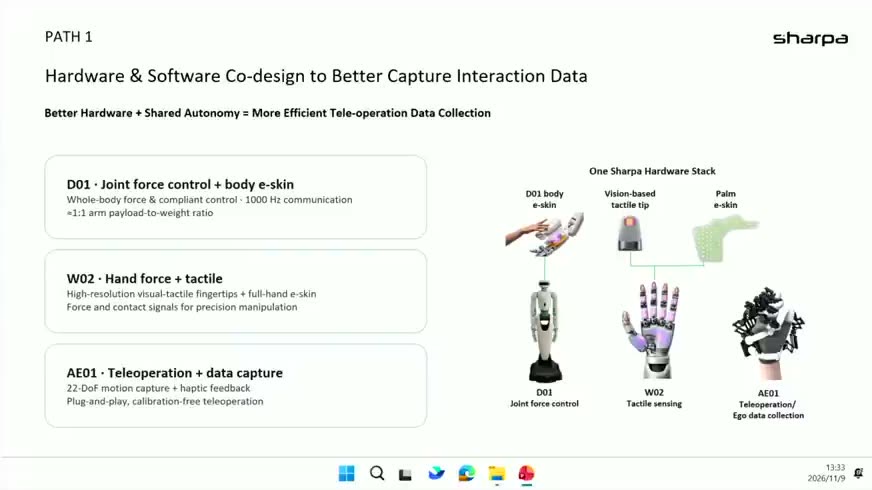
- 5 指ハンドは、展示でも論文でも Sharpa の採用が最多でした。ヒューマノイドメーカーの自社開発も増えています。
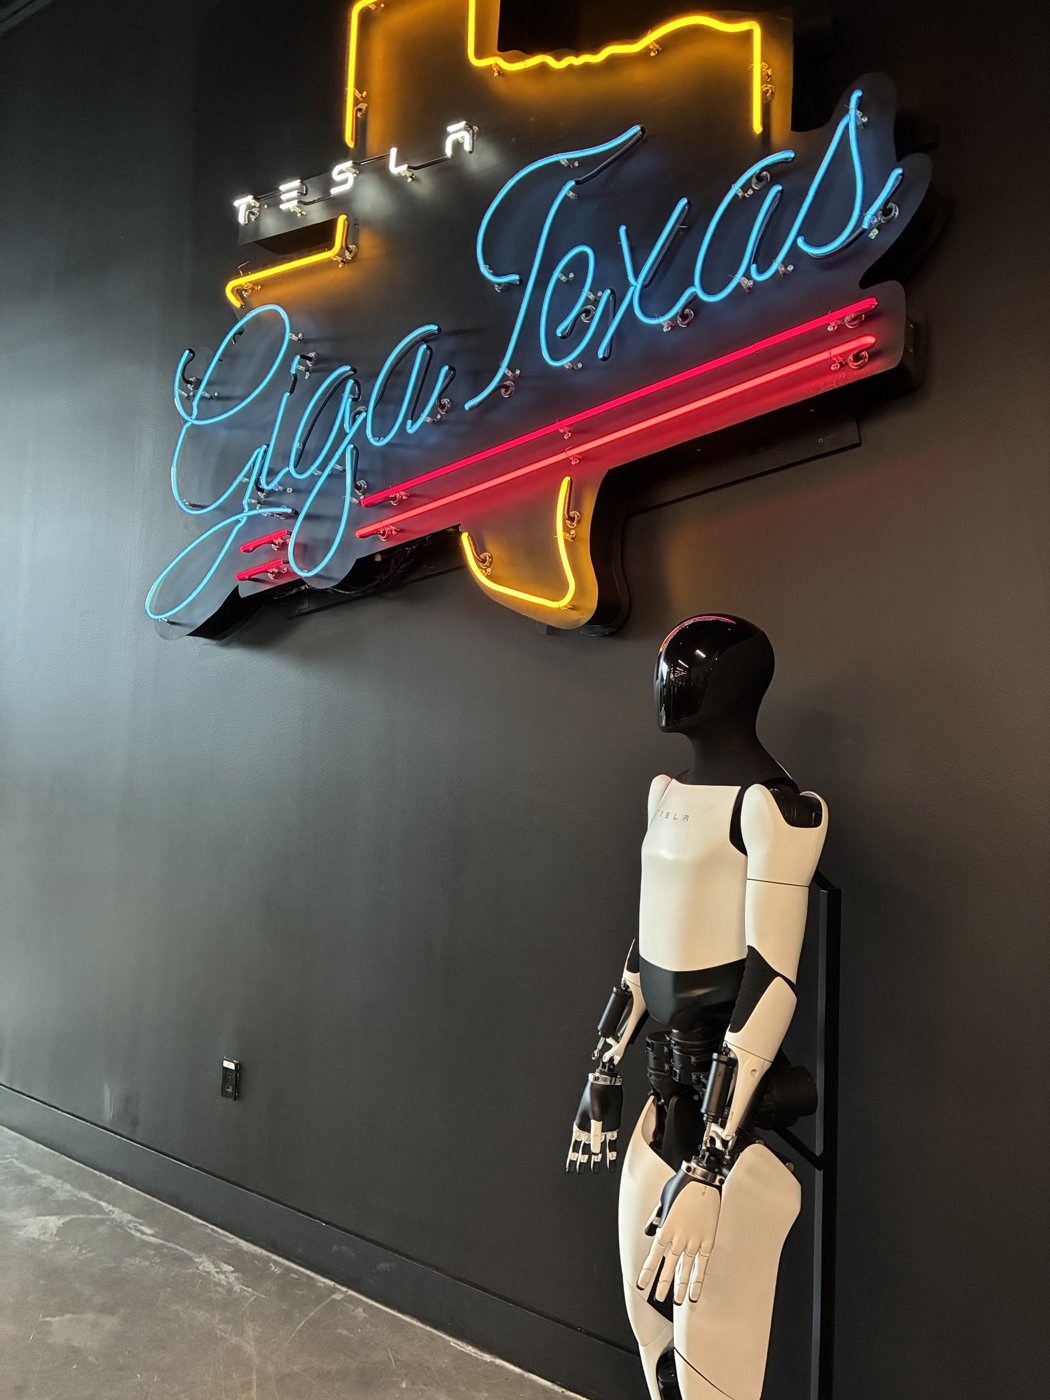
- Tesla の工場 Giga Texas も視察してきました。Optimus は生産ラインでは動いておらず、ロビーに展示されているだけでした。
開催概要
CoRL(Conference on Robot Learning)はロボット学習の国際会議で、今年で 10 回目を迎えました。採択論文は 687 件(うち口頭発表 21 件)です。
テーマの傾向としては、初日はアームを使った VLA が多く、2 日目以降はヒューマノイドの発表が集まっていました。
閉会挨拶によると、参加者は前年の約 3 倍! 会場は終日混雑していました。
項目 | 内容 |
|---|---|
会期 | 2026 年 11 月 9〜11 日(本会議)、12 日(ワークショップ) |
会場 | JW Marriott Austin(ポスター、企業展示)、Hilton Austin(講演)、Bass Hall(3 日目の基調講演) |
参加者 | 2 名(AIR) |
日程 | 11/8 現地着、11/9〜11 本会議、11/10 に Tesla Gigafactory 視察、11/12 ワークショップ、11/13 現地発 |
主なスポンサー | NVIDIA、Google DeepMind、Tesla、Boston Dynamics、Meta、Sharpa、AGIBOT、GM(以上は最上位の Diamond)、Unitree、Apptronik、Amazon、OpenAI、AIRoA など |
ちなみに Figure、1X、ハンドメーカーの PSYONIC はスポンサーに入っておらず、ブースもありませんでした。
基調講演
基調講演はどれも、「汎用 AI がロボットを動かせるようになったいま、ロボット側の技術で何をすべきか」がテーマでした。答えはおおむね「速さ」「力と触覚」「現場のデータ」の 3 つに集まります。
登壇者 | 要点 |
|---|---|
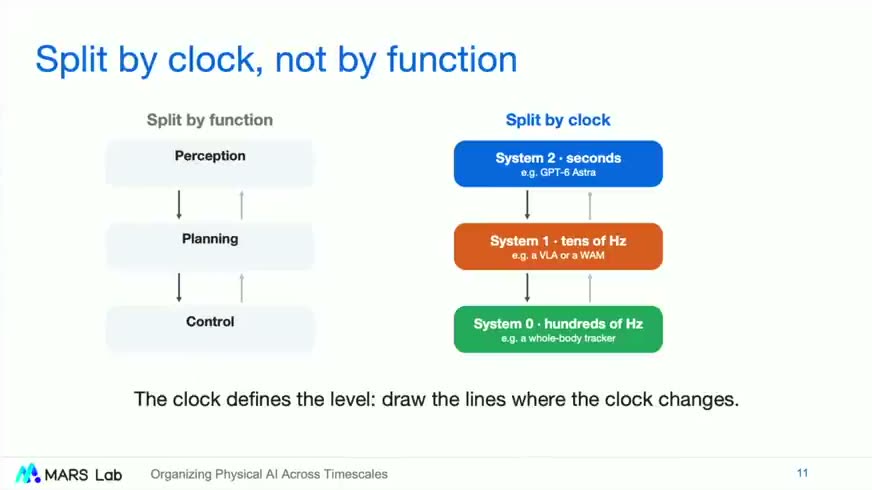
Hang Zhao(清華大 / Galaxea) | 汎用 AI(Astra)は賢いが 1 回の応答に 18.6 秒かかる。制限時間つきの実験では、毎回 AI に聞く方式の成功率は 15〜20% に落ち、AI が高速な技能を呼び分ける方式は 65% を保った。制御を System 2(秒単位で考える)、System 1(数十 Hz で手を動かす)、System 0(数百 Hz で接触に反応する)の 3 層に分ける必要があると語った。 |
Wolfram Burgard(ニュルンベルク工科大) | ハードウェアは大きく進んだが、制御する AI が残っており、投資家はそこを過小評価している。映像だけでは力加減が分からないので、力と触覚を含むデータを大学が共同で集めるべきだと呼びかけた。 |
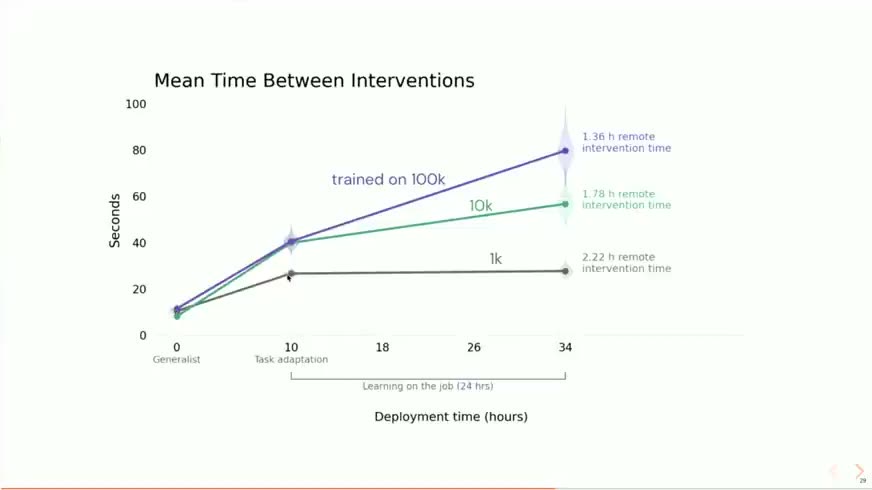
Russ Tedrake(Walden Robotics / MIT) | トヨタの工場で、カムシャフトを加工ラインに載せる作業を 4 月から実生産で続けている。人が遠隔で補助する体制でラインは一度も止めていない。人が補助に入るまでの平均間隔は、当初の 22.6 秒から最新モデルで 340.3 秒に伸びた。補助者 3 人で 50 台を見られる水準である。「最も価値のあるデータは導入先にある」が主張。 |
Fei-Fei Li(Stanford / World Labs) | 写真数枚や文章から 3 次元の空間を作るワールドモデル Atlas を紹介した。ロボットの訓練や評価に使う仮想環境を安く作れる。続く対談には AMD の Lisa Su CEO が登壇し、ロボット向け AI を今後数年で数千億ドル規模の機会と述べた。 |
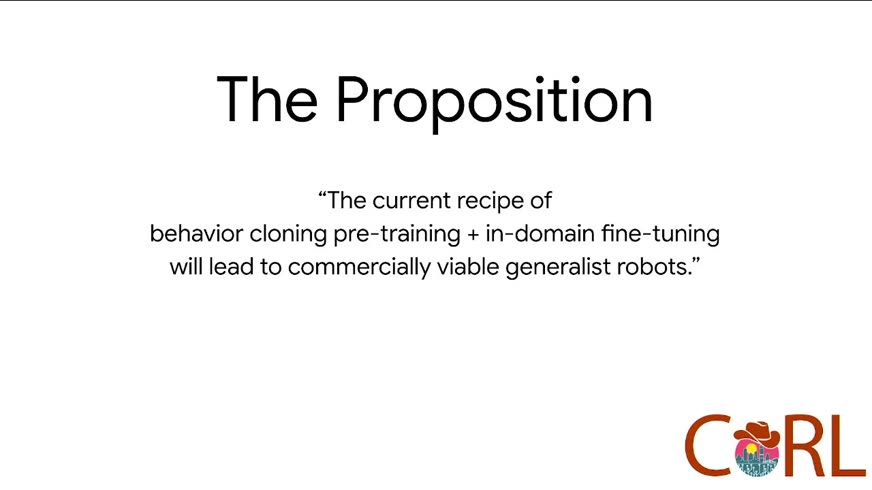
最終日の Finale では公開討論がありました。論題は「人の手本を大量に学習させ、現場向けに調整する現在のやり方で、商業的に成立する汎用ロボットに届くか」。会場の挙手は討論の前後とも「届かない」が多数でした。研究者の間でも、家庭で何でもこなすロボットはまだ遠いという認識のようです。
スポンサートーク
最上位スポンサーのうち 12 社が各 10 分ずつ登壇しました。新モデルの発表と工場導入の実績報告が中心で、主なものをまとめます。
企業 | 発表内容 |
|---|---|
NVIDIA | ヒューマノイド向け基盤モデルの新版 GR00T 2 を発表。先の映像と動作を同時に予測する方式で、初見の 50 タスクで成功率 40%、手本を 5 回見せると 95%。軽量版の Turbo は Unitree G1 の機体上で動く。モデルは 12 月に公開予定。学習に使った人の作業映像のうち 10 万時間分は Hugging Face で公開済み。 |
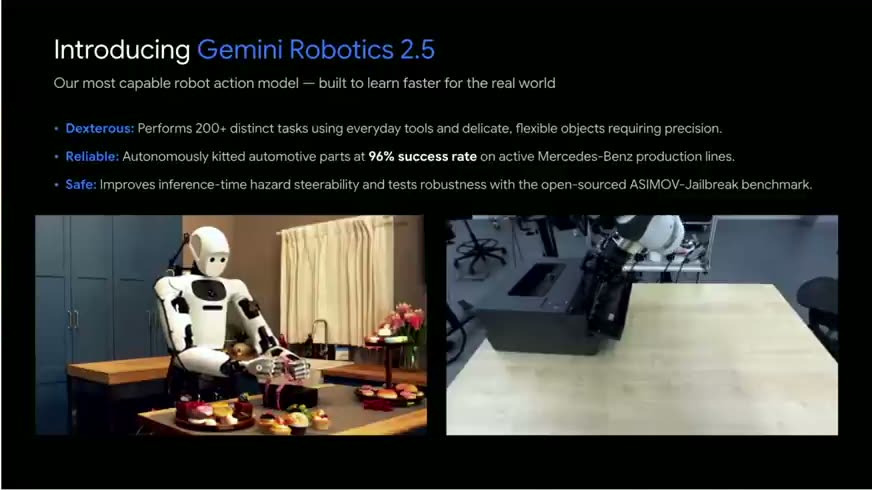
Google DeepMind | Gemini Robotics 2.5 を会期中の 11 月 10 日に発表。200 以上のタスクで前モデルより成功率が 30〜100% 高い。Apptronik のヒューマノイド Apollo 2 が Mercedes-Benz の生産ラインで部品の仕分けを成功率 96% で行った。提供先はロボットパートナー企業。 |
Boston Dynamics | Hyundai の米国工場で、Atlas に部品を組立順に並べ替えさせた実験を報告。完了率 98.6%(人の補助を含む)、補助が必要だった割合 9.5%。2027 年には 8 時間勤務をこなすと見ている。 |
Tesla | ロボタクシーと Optimus の両方で、制御モデルの評価と学習に使うワールドモデルを社内で作っていると説明。Optimus の新しい成果は出さなかった。 |
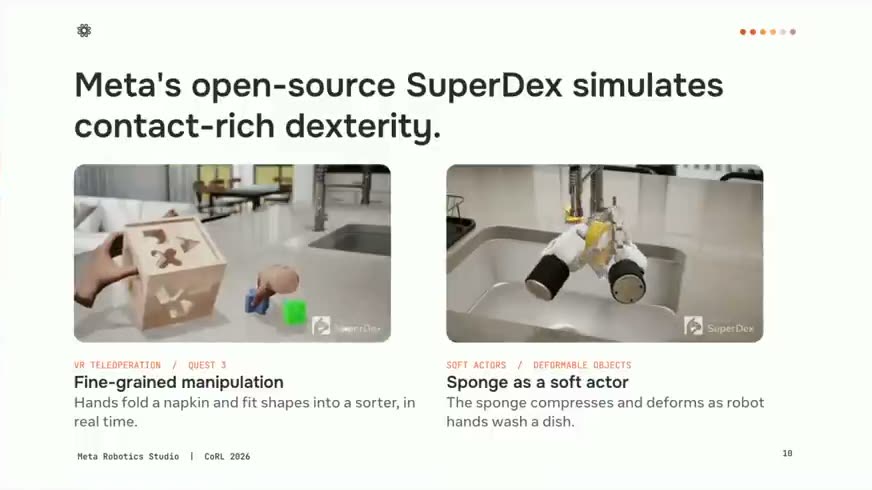
Meta | 家庭用ヒューマノイドを自社開発していると表明。布やスポンジのような柔らかい物も扱えるシミュレータ SuperDex を紹介した。 |
Sharpa | 触覚つきのハンド、ロボット本体、データ収集用グローブを一式で提供する方針を説明。Dairy Queen と完全自律のアイスクリーム店を 8 月に開いたと紹介した。 |
AGIBOT | 3 年で汎用ロボットを 2 万台以上生産したと報告。96 台が同時に作業しながら経験を共有して学習する仕組みを見せた。 |
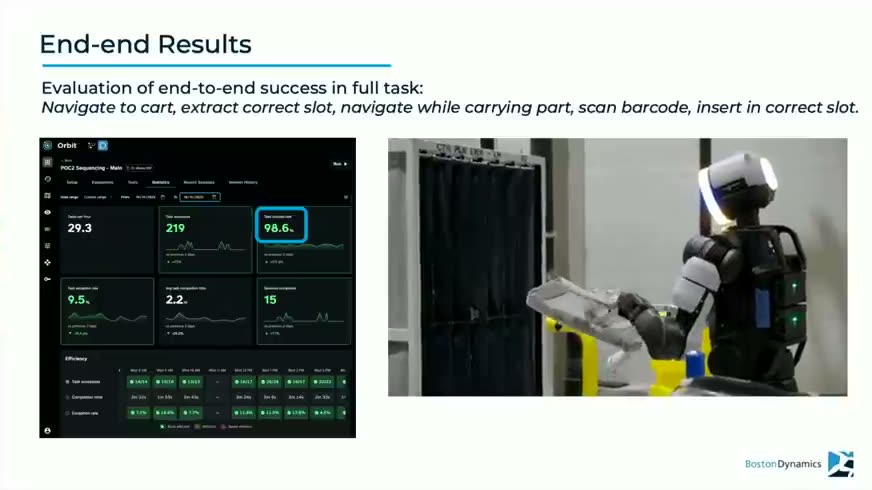
Boston Dynamics からは、市販の汎用 AI をほぼ全部試したものの現場で必要な信頼性には届かず、追加の調整が必要だった、という報告もありました。汎用 AI だけで済む段階ではないという認識は、企業側も同じようです。
企業展示
展示ブースは採用活動とデモが中心でした。見て回ったブースを紹介します。
企業 | デモの内容 | 現地での所見 |
|---|---|---|
Tesla | Optimus が来場者の選んだスナック菓子を手渡す | 担当者によると遠隔操作だが、動きはかなり滑らか。展示会場で動く Optimus は珍しい。 |
Google DeepMind | マイクに話しかけた指示に応じて、Apptronik 製ヒューマノイドが物をつかむ。アーム型は「写真を撮って」に応じて撮影する | 最も人を集めていた展示の一つ。体験はかなり良い。 |
Apptronik | コンテナに入った部品のピッキングデモ | 精度良くつかめていた。やはり Sharpa のハンド。 |
Sharpa | 遠隔操作によるバーテンダー。遠隔操作システムの体験も実施 | 遠隔操作システムを体験。紙などを指先でつまむ精度が高く、触覚も優秀。 |
Amazon | Sharpa のハンドでさまざまな物をつかむ「Pick Anything」。遠隔操作の手本を使わず、強化学習だけで学習 | 対象物によってはつかみ損ねる場面も多いが、よく動いている。 |
Dyna | セミヒューマノイドが洗濯機にタオルなどを入れ、スタートボタンを押すまでのデモ。SNS で話題 | 手首部分にカメラを確認。遠隔操作ではなく、ほぼ自律で動いているように見えた。 |
AIRoA(日本) | 両手グリッパー型のデータ収集装置 YUBI | グローブに近い感覚で使いやすい。装置の設計と収集ソフトが公開されており、部品は通販でそろう。 |
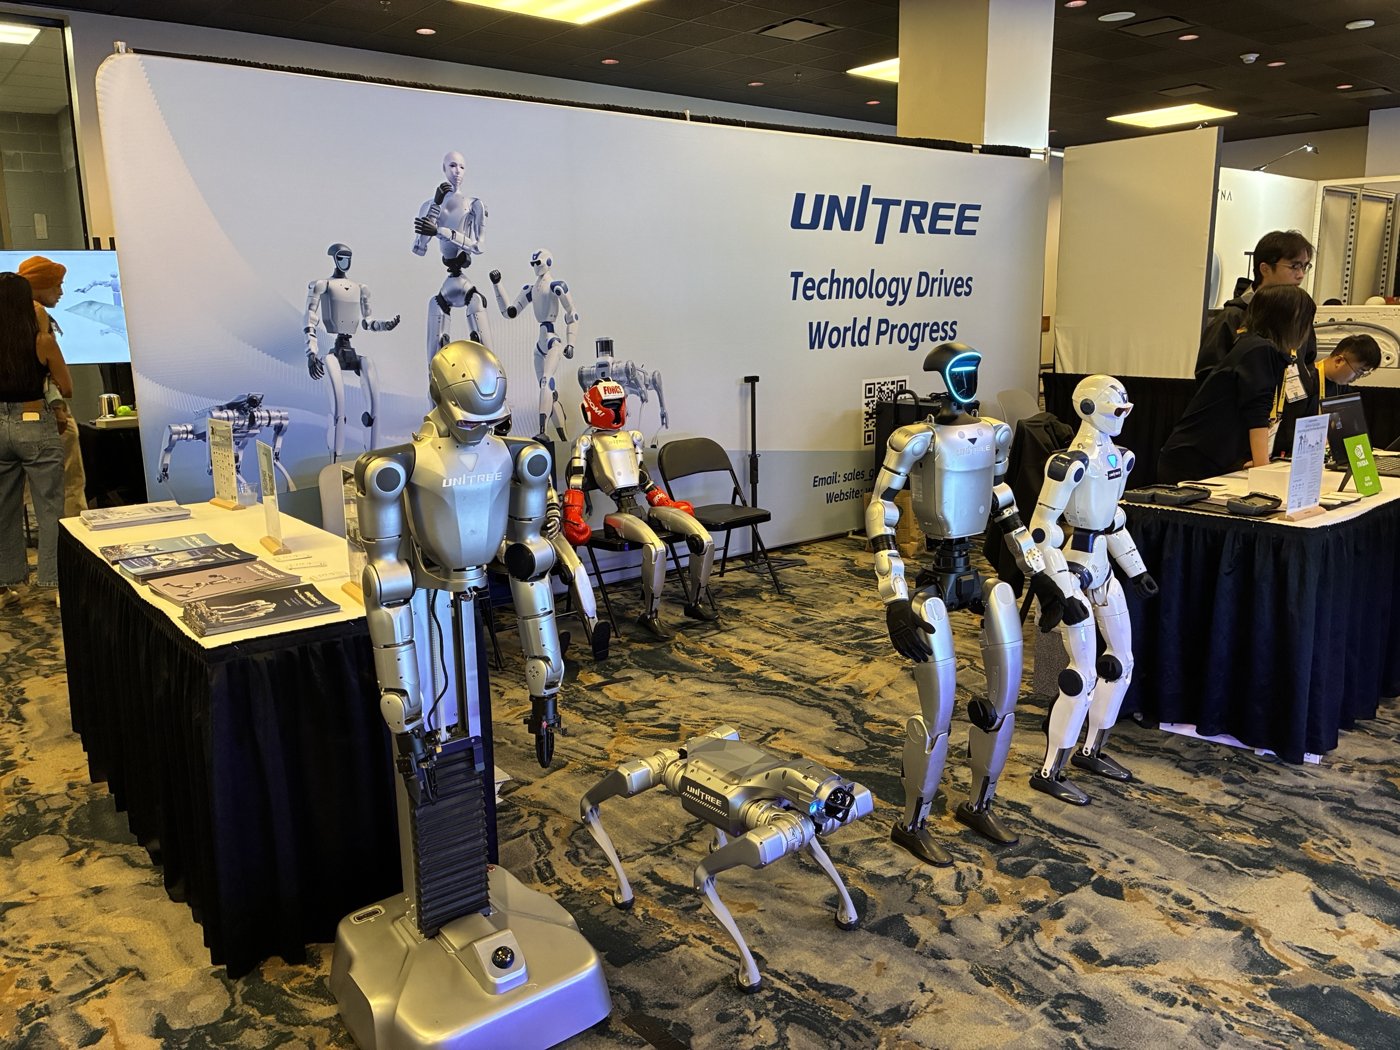
Unitree | R1-D など新機種や自社製のハンドなどを展示 | 新機種の紹介が主なブースだった。 |
ハンドの採用状況
ブース展示と論文の画像から、研究分野でどのハンドが使われているかをチェックしてみました。5 指ハンドは、展示でも論文でも Sharpa が最多です。
ハンド | 会場で確認できた採用先 |
|---|---|
Sharpa | Amazon、Apptronik、GenRobot AI(データ収集用グローブ)。NVIDIA の GR00T 2 も検証機材に挙げている |
Wuji | GENTO(自社開発の 5 指ハンドも展示) |
BrainCo Revo2 | Booster |
PSYONIC | 展示では見かけなかった |
GenRobot AI の担当者いわく、自社グローブは主要なハンドに一通り対応しているものの、おすすめは Sharpa とのこと。理由は、カメラ式の触覚センサと、つまむ動作の精度だそうです。
一方で、ヒューマノイドメーカーは自社開発のハンドを持つことも多いです(AGIBOT、Unitree、GENTO など)。論文ではいまも 2 指のグリッパーが多数派。CoRL は学習手法の会議なので、機体にはこだわらず、いちばんよく動くものを使う研究者が多いんですね。Sharpa は性能で選ばれていると見てよさそうです。
本会議の動向
今年の主な動向をまとめます。
- 汎用の最先端 AI が、ロボット専用の学習なしで作業手順を考えてロボットを動かせるようになりました。会期を通じて最大の話題で、AI エージェントに手順を組ませる研究も増えています。
- ワールドモデルをロボットの訓練と評価に使う研究が広がりました。企業では NVIDIA(GR00T 2 を発表)と Tesla が注目を集めていて、最優秀論文もワールドモデル関連です。
- ロボットを遠隔操作して学習データを集めるコストが課題に挙げられ、代わりに人の作業映像を使う論文が増えました。NVIDIA は 10 万時間分を公開しています。
- ヒューマノイドの論文は 80 本前後ありました。歩く・姿勢を保つといった全身制御は公開済みのモデルを使い、その上で何をさせるかを扱う研究が増えています。実機には Unitree G1 がよく使われています。
- 映像だけでは力加減が分からない、という問題意識から、触覚と力を使う研究への関心が高まっています。器用な手を使う精密な組立の研究も目立ちました。
- 体感ですが、NVIDIA が関わる論文が目立ち、ポスターでも人を集めていました。
主な論文
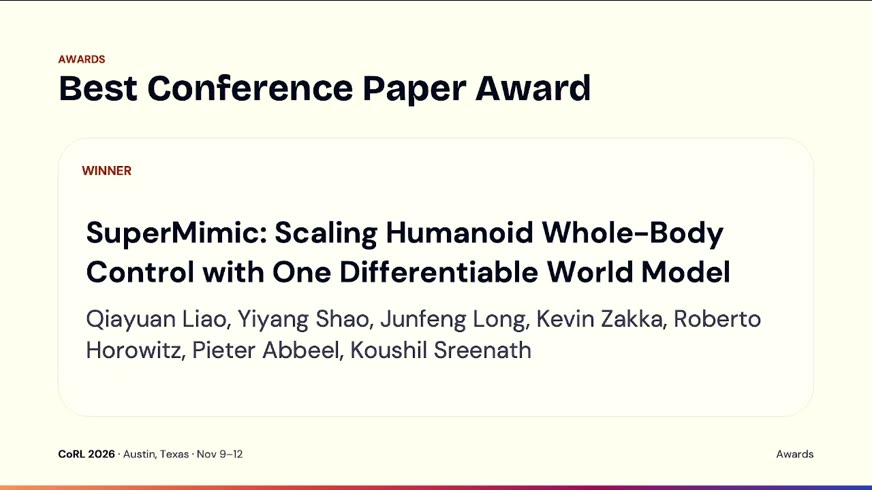
- SuperMimic(UC Berkeley、最優秀論文賞)。ヒューマノイドの全身制御の学習を、GPU 128 枚・7 日から GPU 1 枚・3 時間に短縮しました。実機は Unitree G1 です。
- RoboTTT(NVIDIA ほか、最優秀学生論文賞)。ロボットが数分前からの経過を覚えたまま動けるようにし、5 分かかる 10 工程の組立を最後までやり切りました。
- DreamZero(NVIDIA)。動作と一緒に先の映像を予測させることで、初めての環境や作業での成績が従来方式の 2 倍以上になりました。
- EgoScale(NVIDIA ほか)。人の手元映像を約 2 万時間学習させると、データ量に応じて性能が伸び続けました。
- GaP(UC Berkeley・NVIDIA ほか)。AI エージェントが既存の技能を組み合わせて作業手順を組み、実機で USB-C の差し込みを 130 回中 121 回成功させました。
- PACE(Xiaomi Robotics)。触覚センサを使った部品の差し込みで、実機 5 作業の平均成功率 90.7% を出しました。
- What Are We Actually Benchmarking in Robot Manipulation?(TTI-Chicago ほか、受賞候補)。よく使われる性能比較テストの多くが、実力を正しく測れていないと指摘しています。
Tesla Gigafactory の視察
11 月 10 日には、学会の公式ツアーで Tesla の Giga Texas を視察してきました。見学時間は 30 分弱。工場内は撮影禁止のため、生産ラインの画像はありません。
見学したのは Model Y と Cybertruck の生産ラインで、ラインは車種ごとに分かれています。自動化がかなり進んでいて、KUKA と FANUC の産業用アームがたくさん稼働していました。自動化率は工場全体で約 7 割。車種によって差があり、Model Y は約 9 割、Cybertruck は 5 割ほどです。
気になる Optimus は、生産ラインでは動いておらず、ロビーに展示されているだけでした。ラインの自動化を担っているのは従来型の産業用ロボットで、ヒューマノイドの工場投入はまだ確認できませんでした。
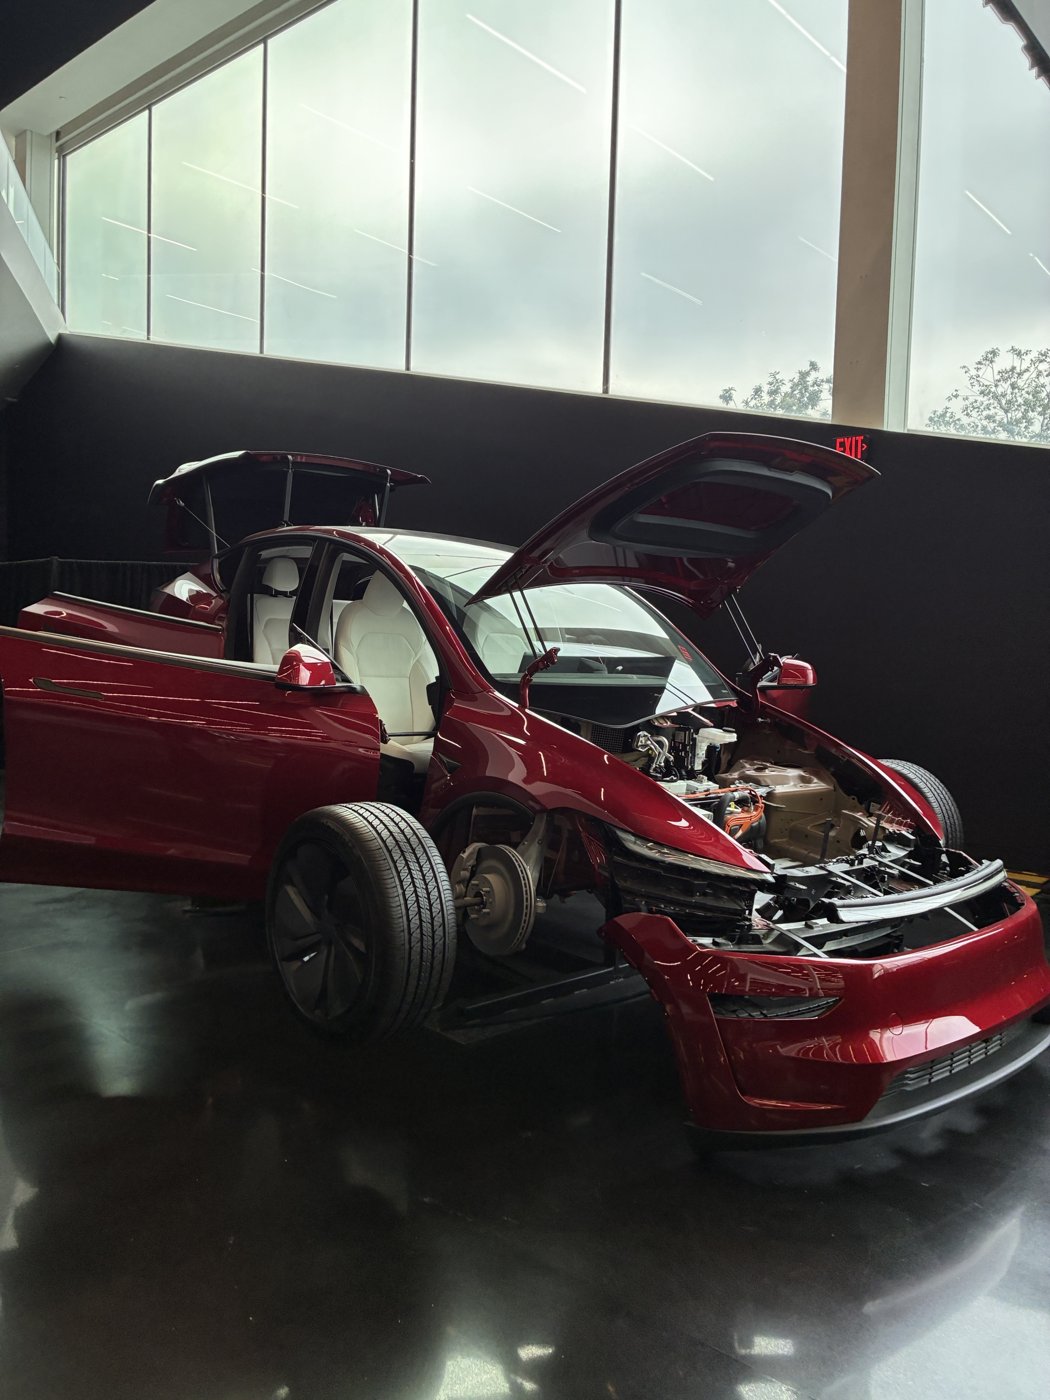
それにしても、工場はとにかく広大です。Tesla の公表では敷地が 2,500 エーカー(約 10 km²)、建物の床面積が 1,000 万平方フィート(約 93 万 m²)あります。
採用についてお知らせ
GMO AI&ロボティクス商事(GMO AIR)では、フィジカルAI・ロボティクスのリサーチエンジニア・リサーチサイエンティストを募集しています。ヒューマノイド実機を用いた研究開発から、お客様先への導入という社会実装まで幅広く携われるポジションです。ご興味をお持ちいただけましたら、ぜひ募集職種一覧からご応募ください。
- ブログの著者
高橋 勇哉
GMO AI&ロボティクス商事株式会社 エンジニア
- ブログの著者
中村 文士
GMO AI&ロボティクス商事株式会社 エンジニア

